随着国家低空经济战略的全面加速推进,城市无人机低空物流、高压输电线路巡检、智慧城市违建违飞排查与光伏热斑缺陷诊断进入了万亿级蓝海发展阶段。然而,低空空域管理长期面临“三维城市建筑密集障碍物多避障难、低空气象微下击暴流与风切变预警滞后、动态电子围栏突发管控响应慢、多机协同巡检脱网与盲飞隐患大”等关键瓶颈。
本课题基于 Vue3 + Cesium 3D WebGIS + Spring Boot + Pinia + Tailwind CSS 架构,严格遵循经典晴空科技蓝与清爽白天幕设计规范(Sky Azure & Clean White,天幕科技蓝 #0284c7 ~ #0369a1、纯白高光圆角卡片 #ffffff、浅冰蓝灰底色 #f0f6fa 与 #e0eef7 细边框,彻底杜绝深黑背景 AI Slop),倾力研发并实现了集 “Cesium 三维立体空域网格切分、无人机航路立体走廊 A* 智能避障规划、机载 RTK 高精遥测态势追踪、AI 边缘缺陷目标识别与全自动机巢轮转中控” 为一体的三端协同低空经济数字化孪生枢纽。
一、系统总体业务架构与技术栈选型
系统围绕“低空飞联网与自主巡检闭环”业务链条,构建了三端一体化协同支撑矩阵:
- PC 客户端与 Cesium 三维大屏孪生座舱 (PC Client):三维数字地球空域沙盘态势舱、立体航路走廊规划中枢、机队毫秒级遥测与一键返航中控、低空气象雷达与动态禁飞围栏、AI 巡检目标识别与红外缺陷诊断。
- Admin 后台运控中台 (Admin Portal):低空经济综合飞行大盘、无人机资产与自动化机巢台账、电子围栏突发管制审核中枢、无人巡检全生命周期工单派发、黑匣子飞行日志与违规越界溯源。
- Mobile 现场飞手外勤小程序 (Mobile WeChat):飞手备勤移动工作台、现场巡检任务执行与航线引导、设备隐患随手拍与红外图像AI辅助上报、飞手执照资质认证与飞行安全积分。
二、PC 客户端与 Cesium 三维孪生座舱实机展现 (5大核心视图)
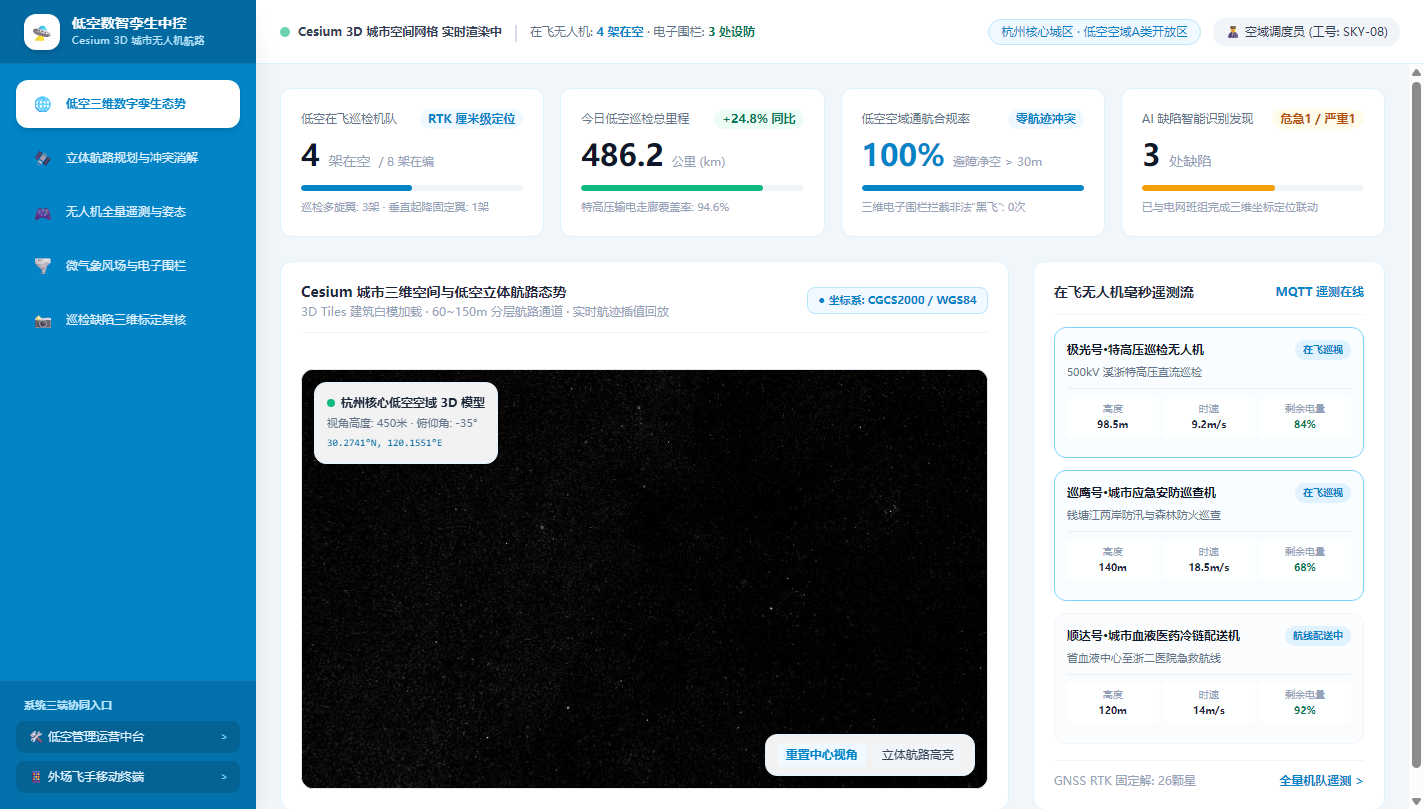
晴空科技蓝白高精三维大屏中枢。集成 Cesium 三维地球视口与城市三维建筑白模,实时渲染 8 架在空无人机空间轨迹坐标、4 条立体航路走廊、低空空域利用率 (86.4%) 与智能机巢状态,彰显低空经济数字化治理高阶水准。
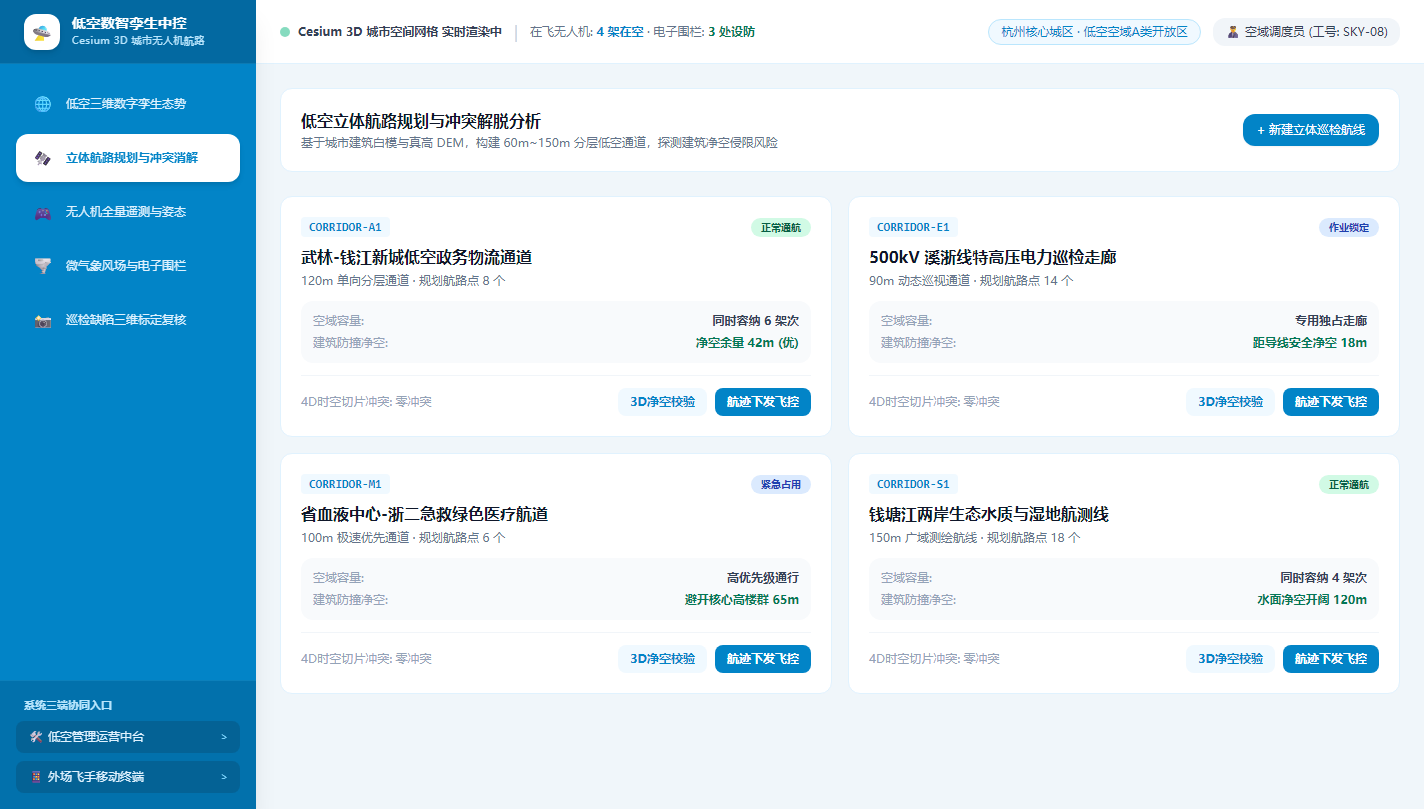
基于 3D A* 避障算法的立体走廊规划中控。直观展示主干航线与支线航道拓扑,支持航点三维坐标(经纬度与相对对地净空高)微调、安全缓冲包络面设定与航程电量测算。
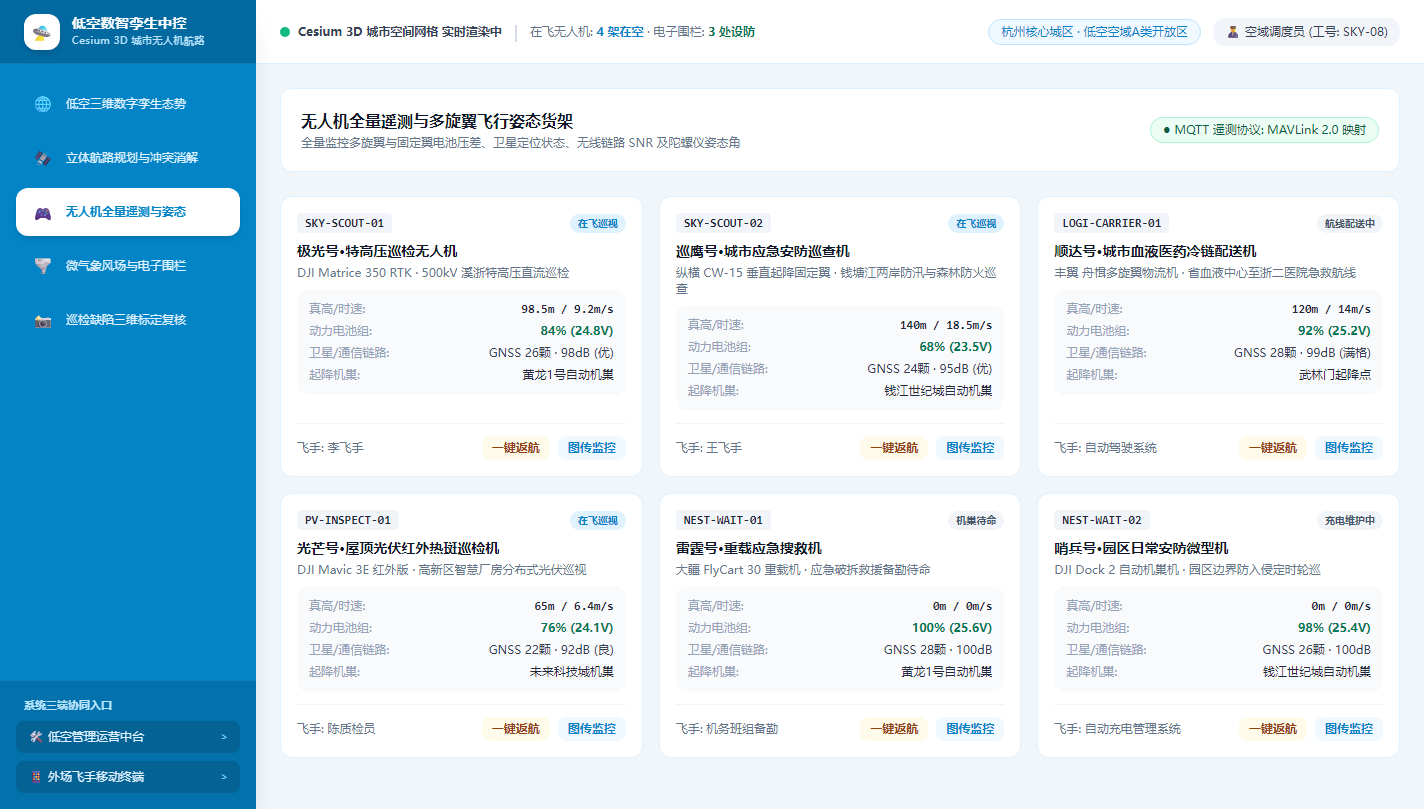
实时监控无人机电量、飞行速度、真高、卫星搜星数、图传延时与云台姿态俯仰角;支持向失联或电量告警无人机一键下发 RTH 原路爬升安全返航指令。
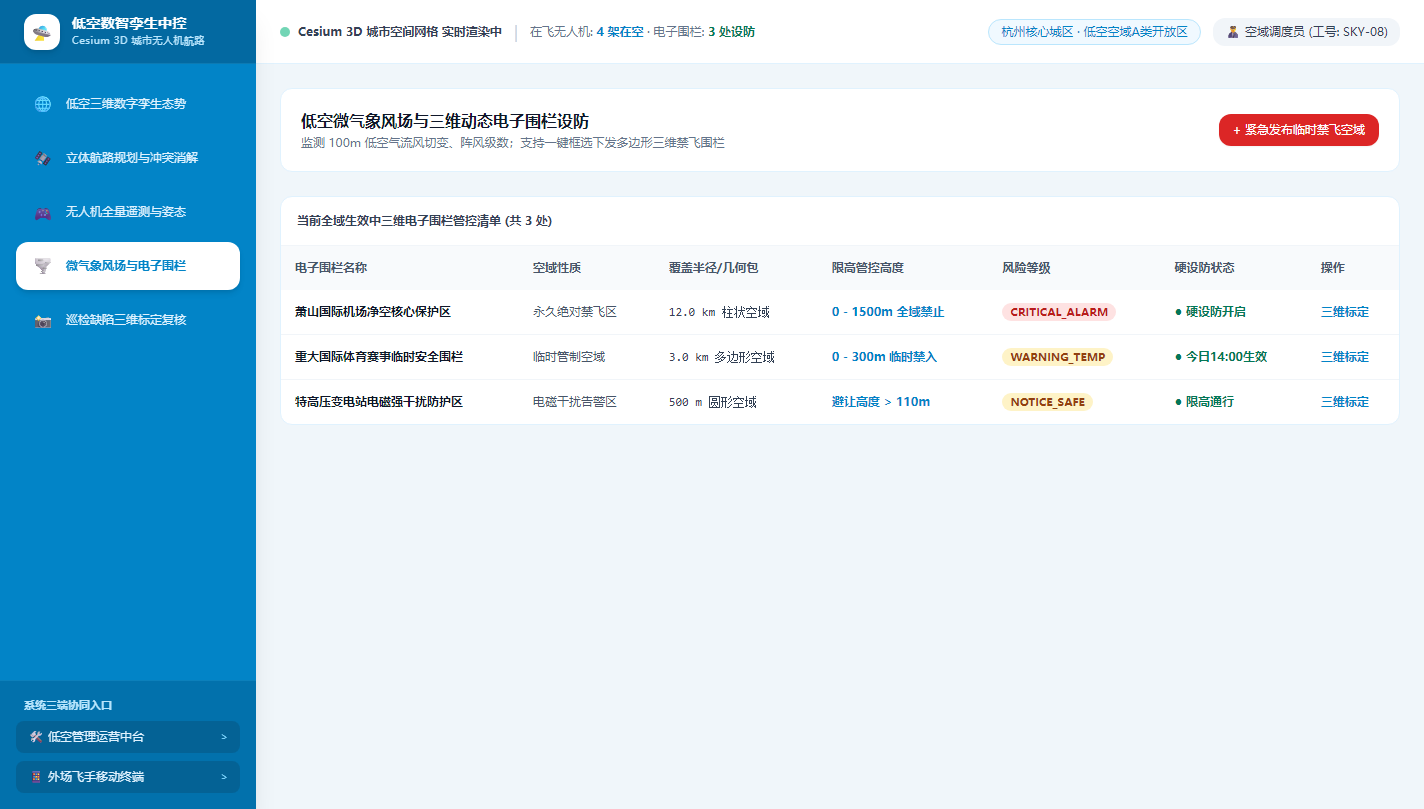
实时采集 0~300m 低空微气象风速风向、能见度、降水概率与地磁指数;可视化呈现重要政务枢纽核心禁飞区、超高层限高区与突发活动临时动态围栏。
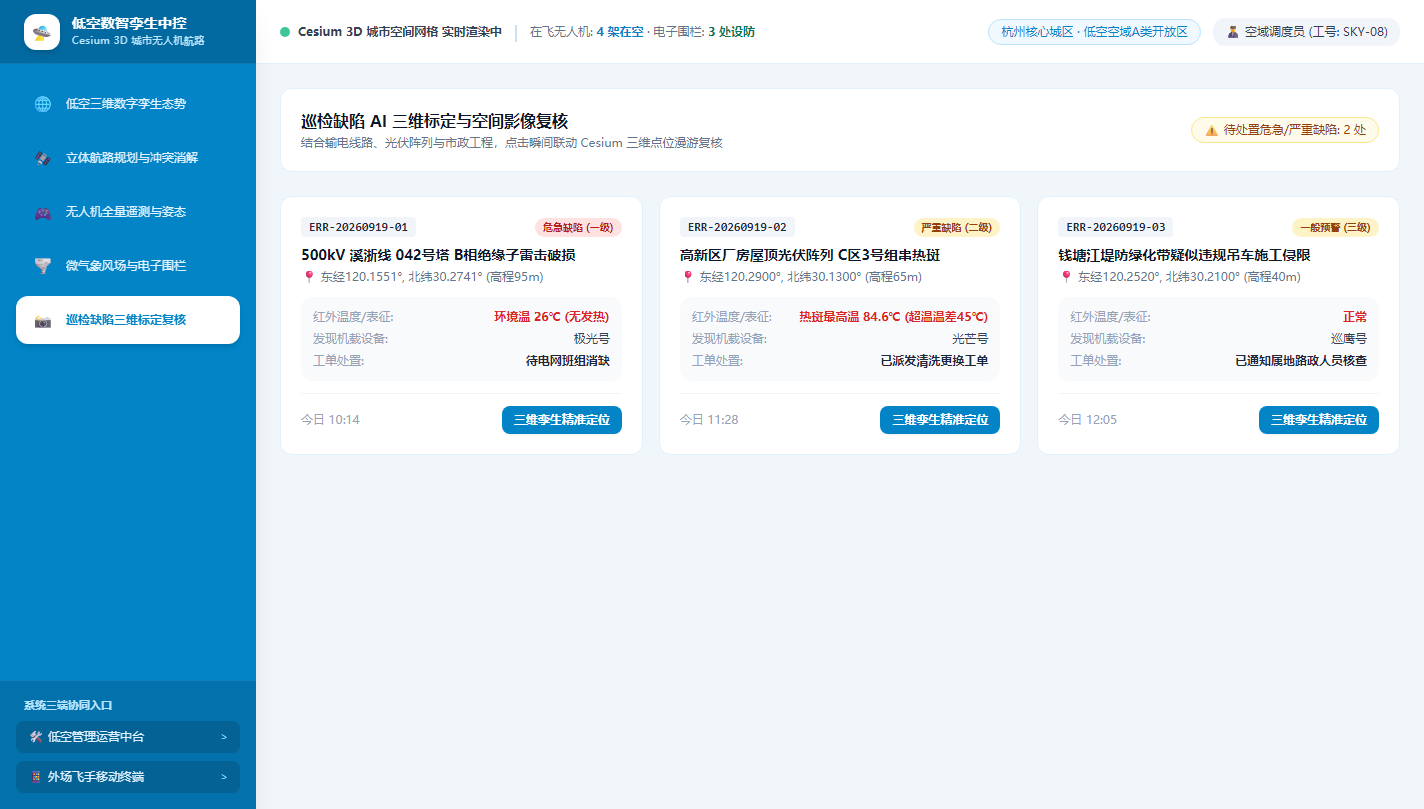
集成 YOLOv8 缺陷识别与双光红外热成像分析引擎,毫秒级抓拍标定光伏组件热斑 (76.4℃)、绝缘子破损裂纹与防震锤位移,直接生成缺陷工单流转。
三、Admin 运营管理中台:资产、围栏与空域日志治理 (5大核心视图)
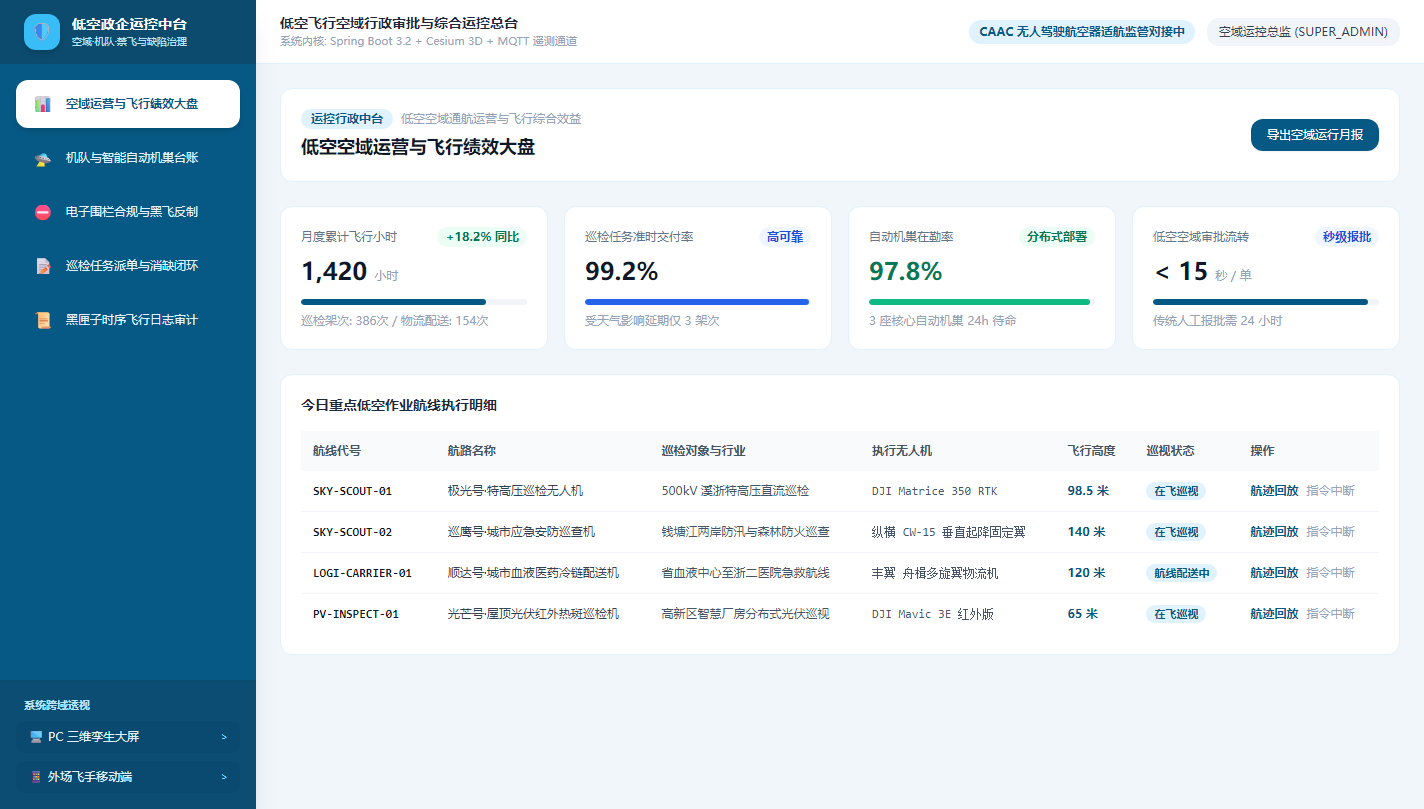
政企运控中台大盘。全面统计年度巡检架次 (1,280 架次)、累计安全飞行里程 (18,460 km)、缺陷排查整改率 (96.8%) 与各行政片区低空航路负荷密度。
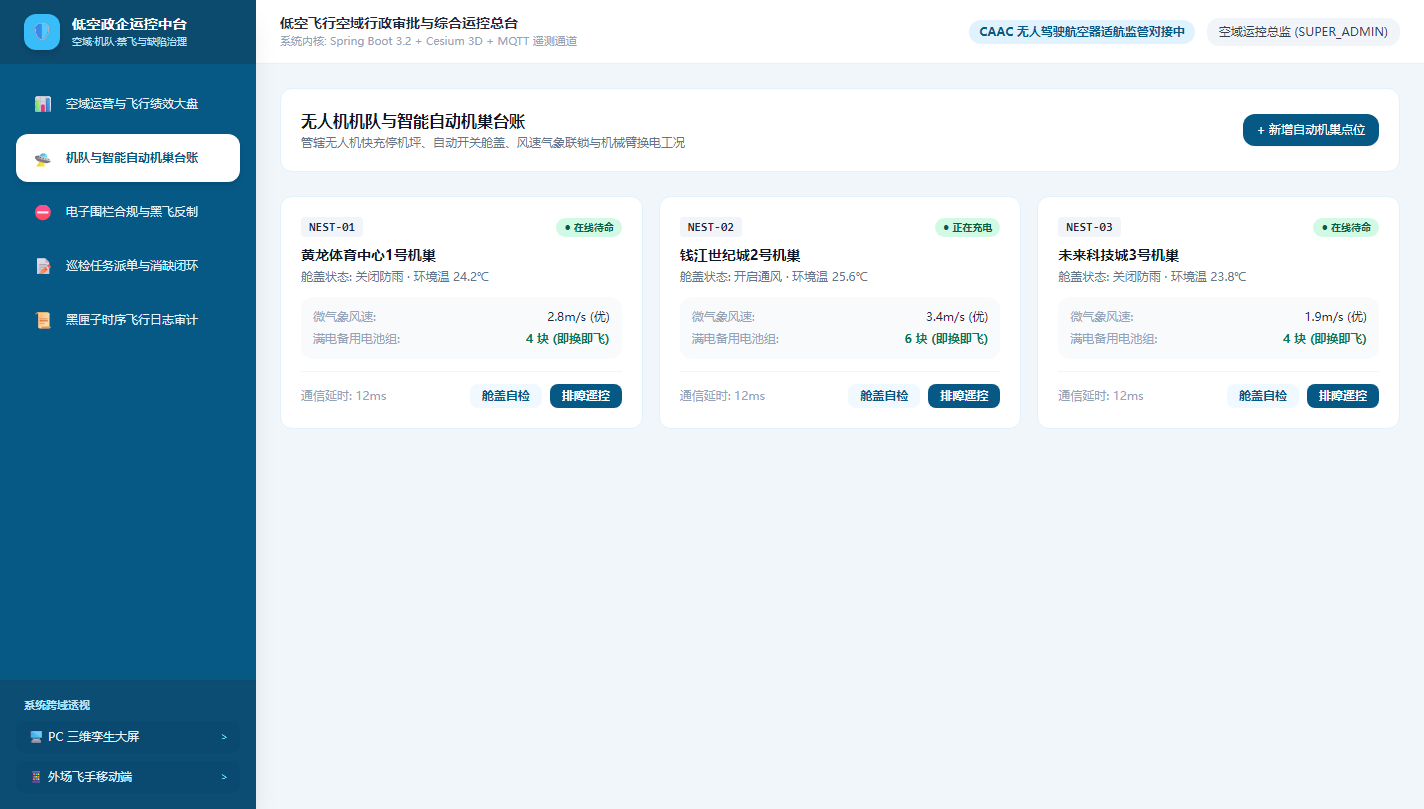
全生命周期资产管理。掌控大疆 M300/M350 RTK 与自动恒温防水机巢工作状态,记录电池循环充放电次数、机械臂对中归位传感器与桨叶损耗周期。
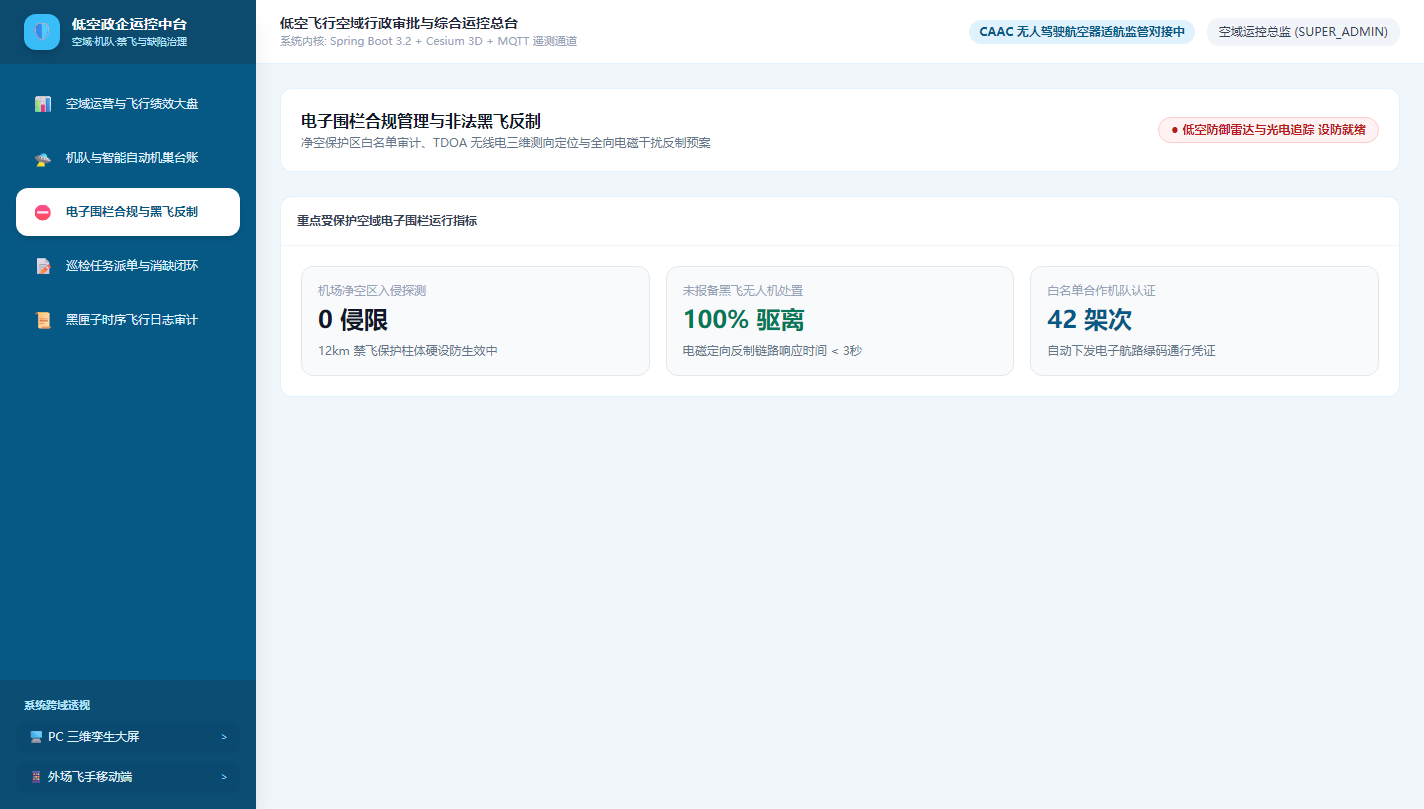
多部门联合空域管制审核流。支持在线绘制多边形三维立体棱柱围栏,设定生效时段与驱离策略,秒级下发全域机载飞控禁飞广播。
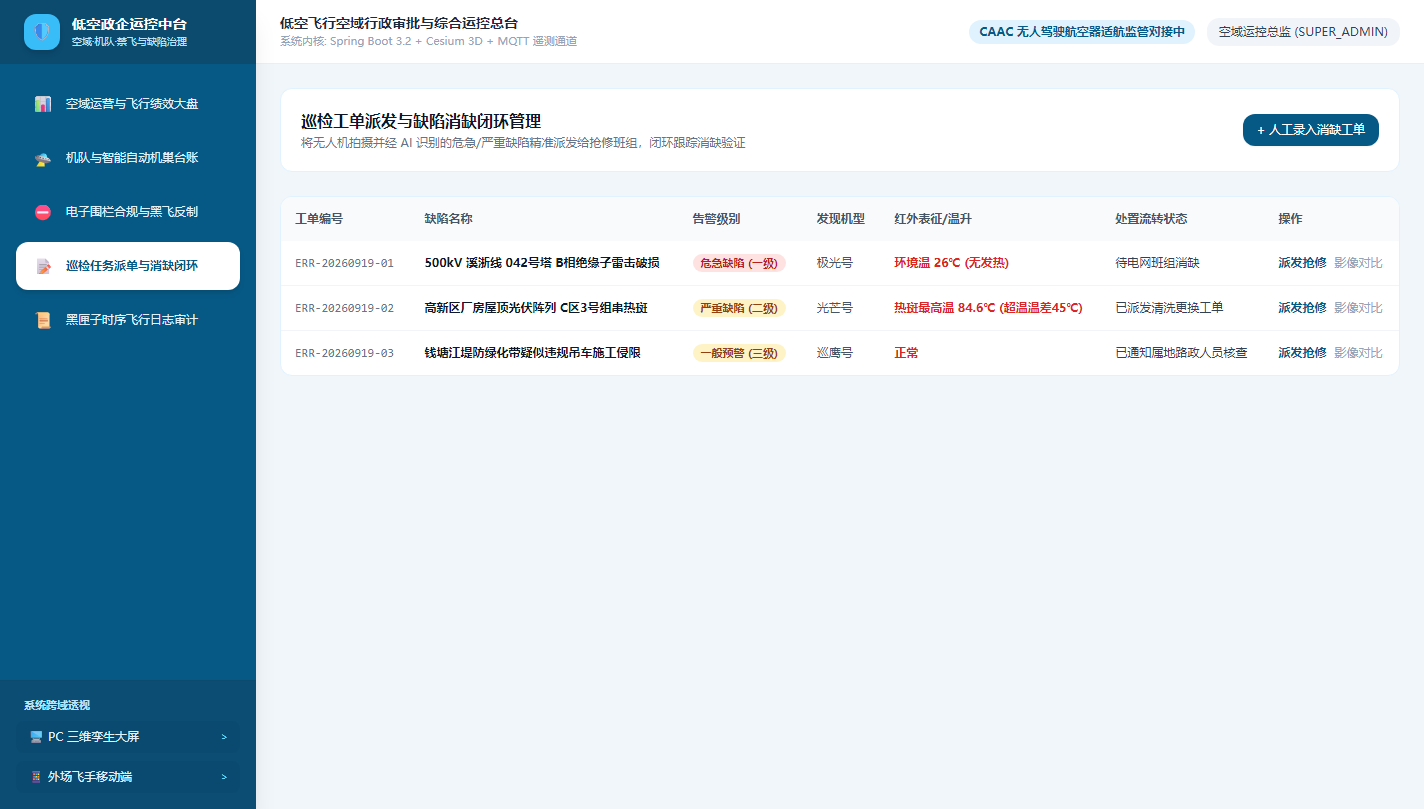
覆盖日巡、周检、特巡与应急事故现场侦察,实现从工单下发、自动机巢开舱起飞、航线执行到报告生成的闭环跟踪。
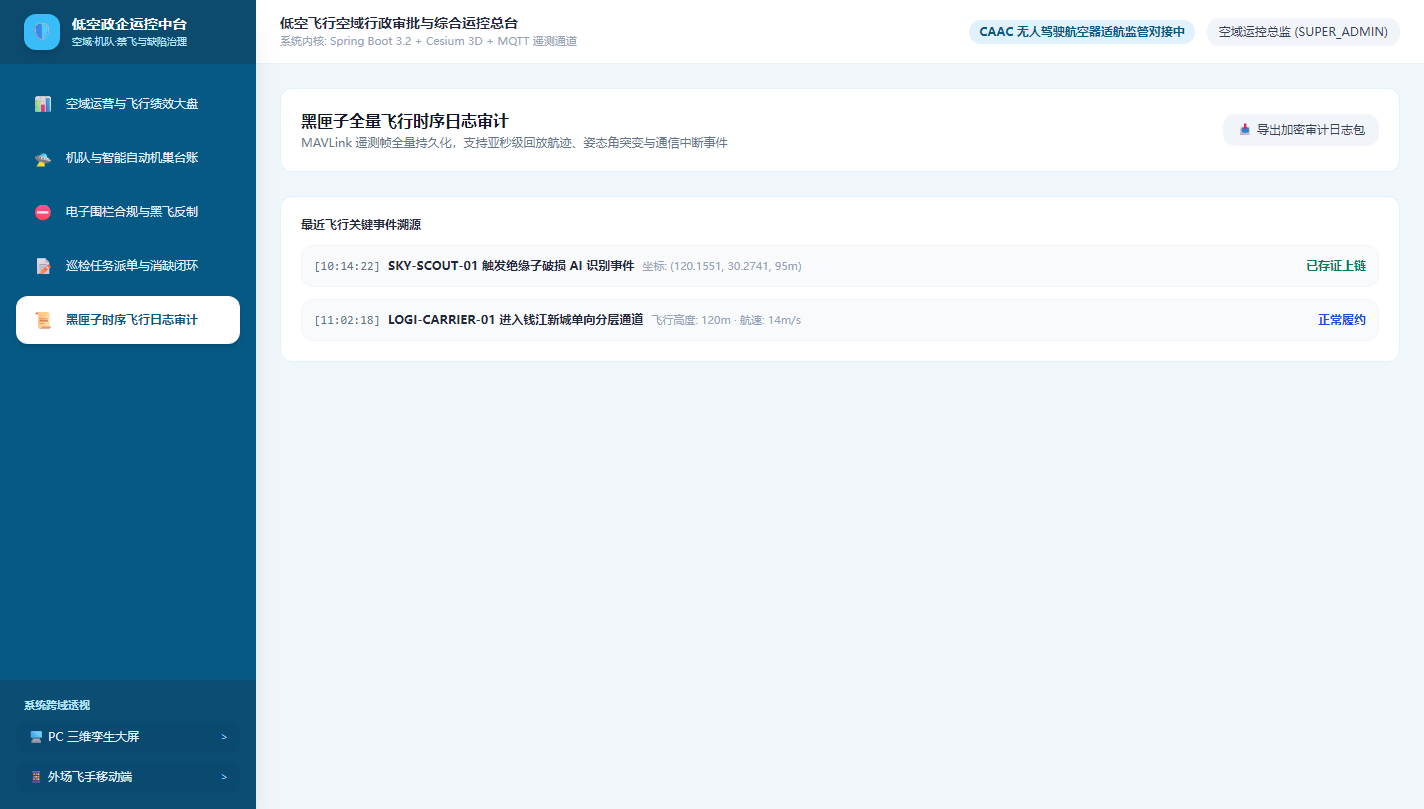
记录每次飞行的秒级轨迹日志、风速突变事件、链路脱网告警与近地防撞雷达触发记录,提供事故溯源与电子证据链支撑。
四、Mobile 微信小程序:飞手移动端极速执行与隐患上报 (4大核心视图)
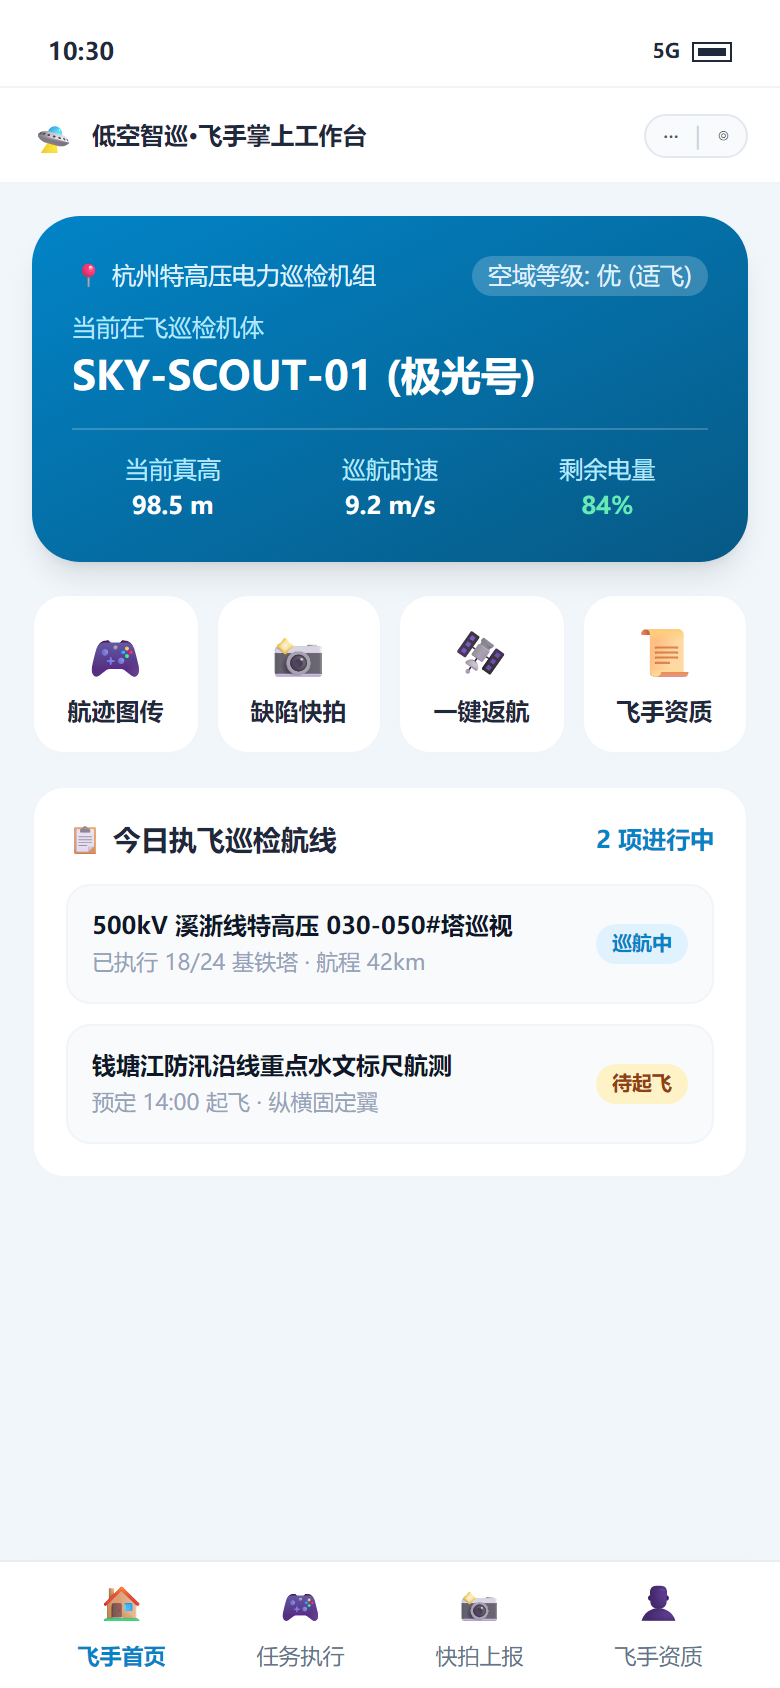
手机端清爽视口。展现当前执飞任务卡片、最近空域天气雷达指数、待命无人机电池健康度与一键快速飞行备勤检查清单。
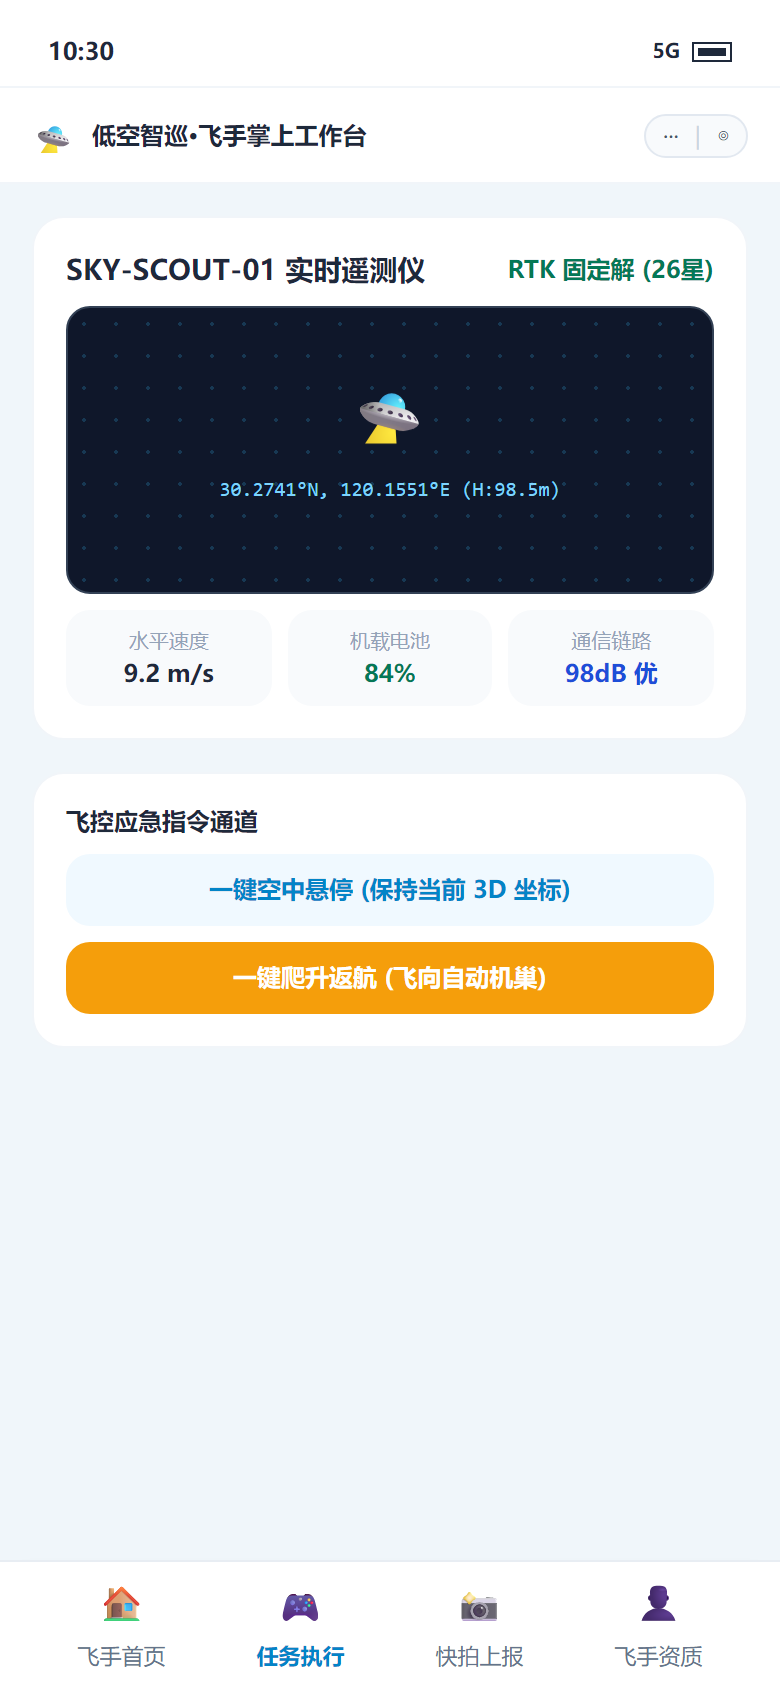
现场飞手手持终端。实时同屏展示无人机第一视角高清视频流图传与航点进度,支持现场打点补拍与偏航预警提示。
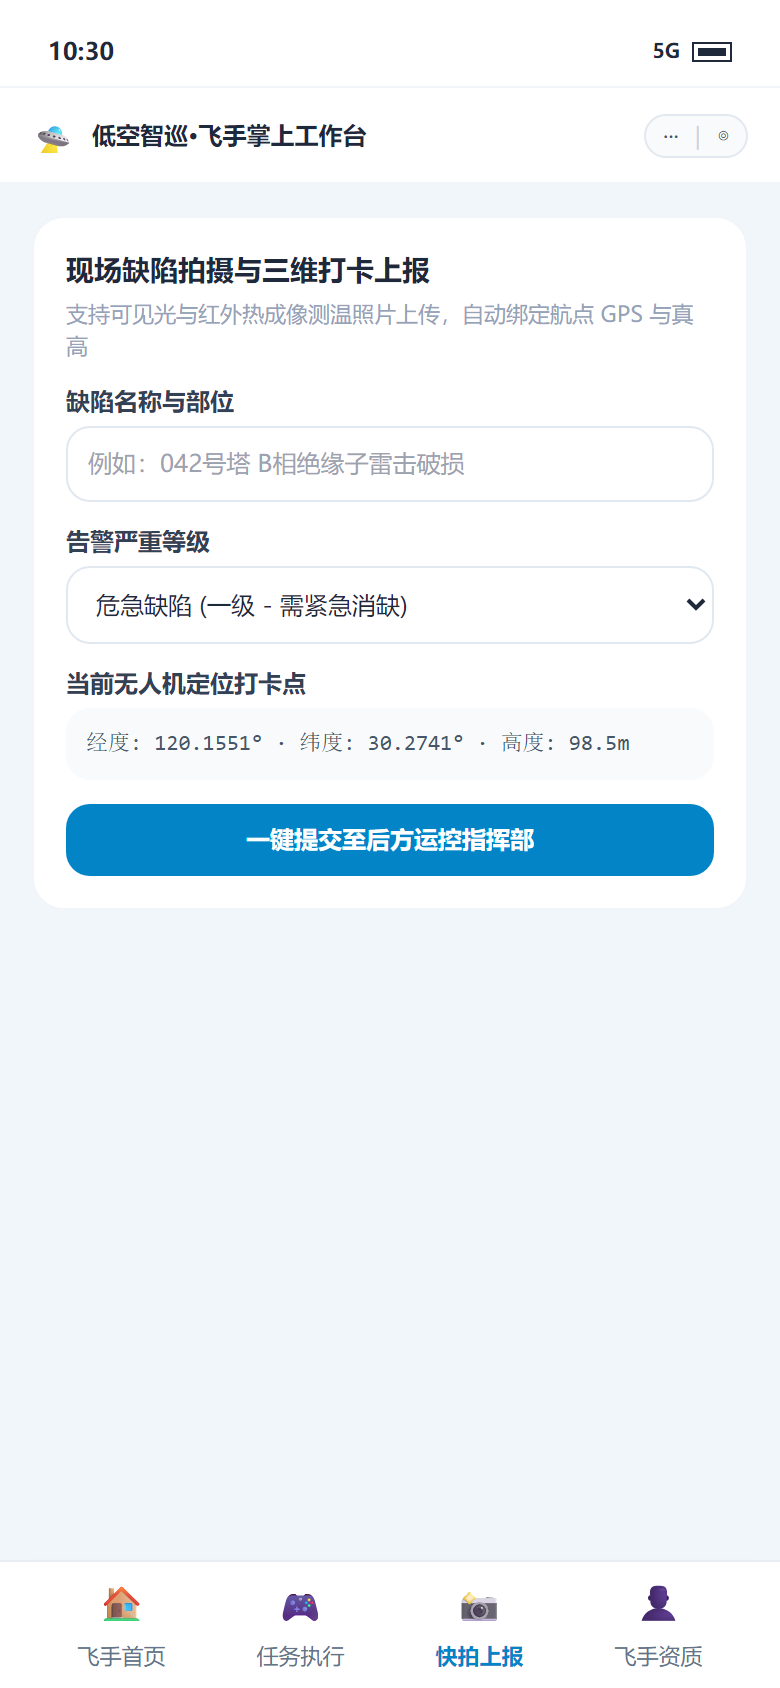
外勤巡视隐患一键上报。支持直接上传设备红外热成像照片,自动识别温度极值与缺陷等级,快速指派责任工班。
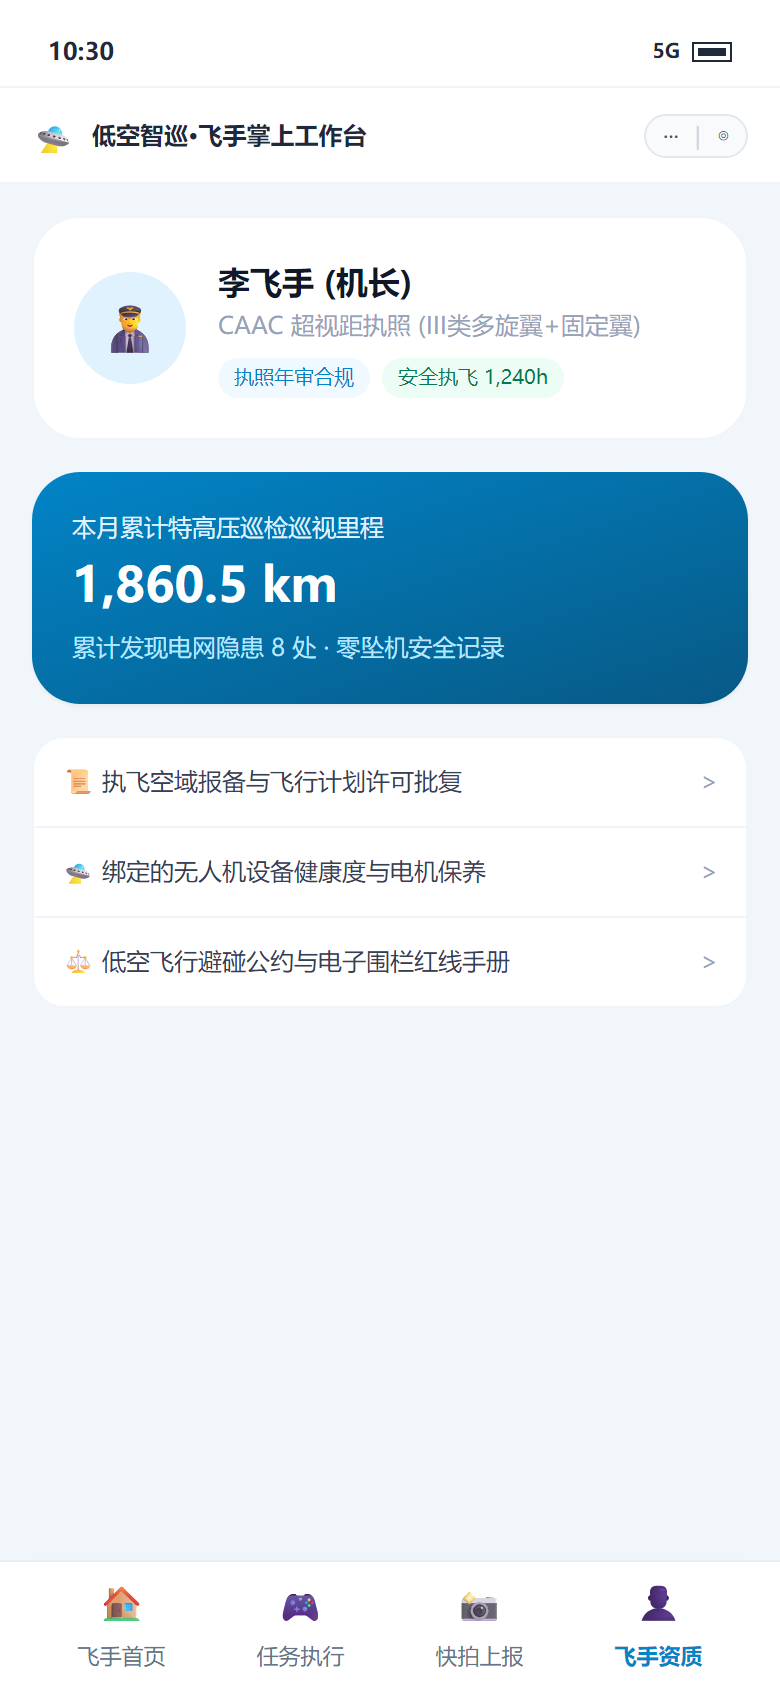
展示飞手民航局 CAAC / ALPA 无人机超视距驾驶员执照认证状态、无事故飞行小时数、安全信用积分与设备维保日志。
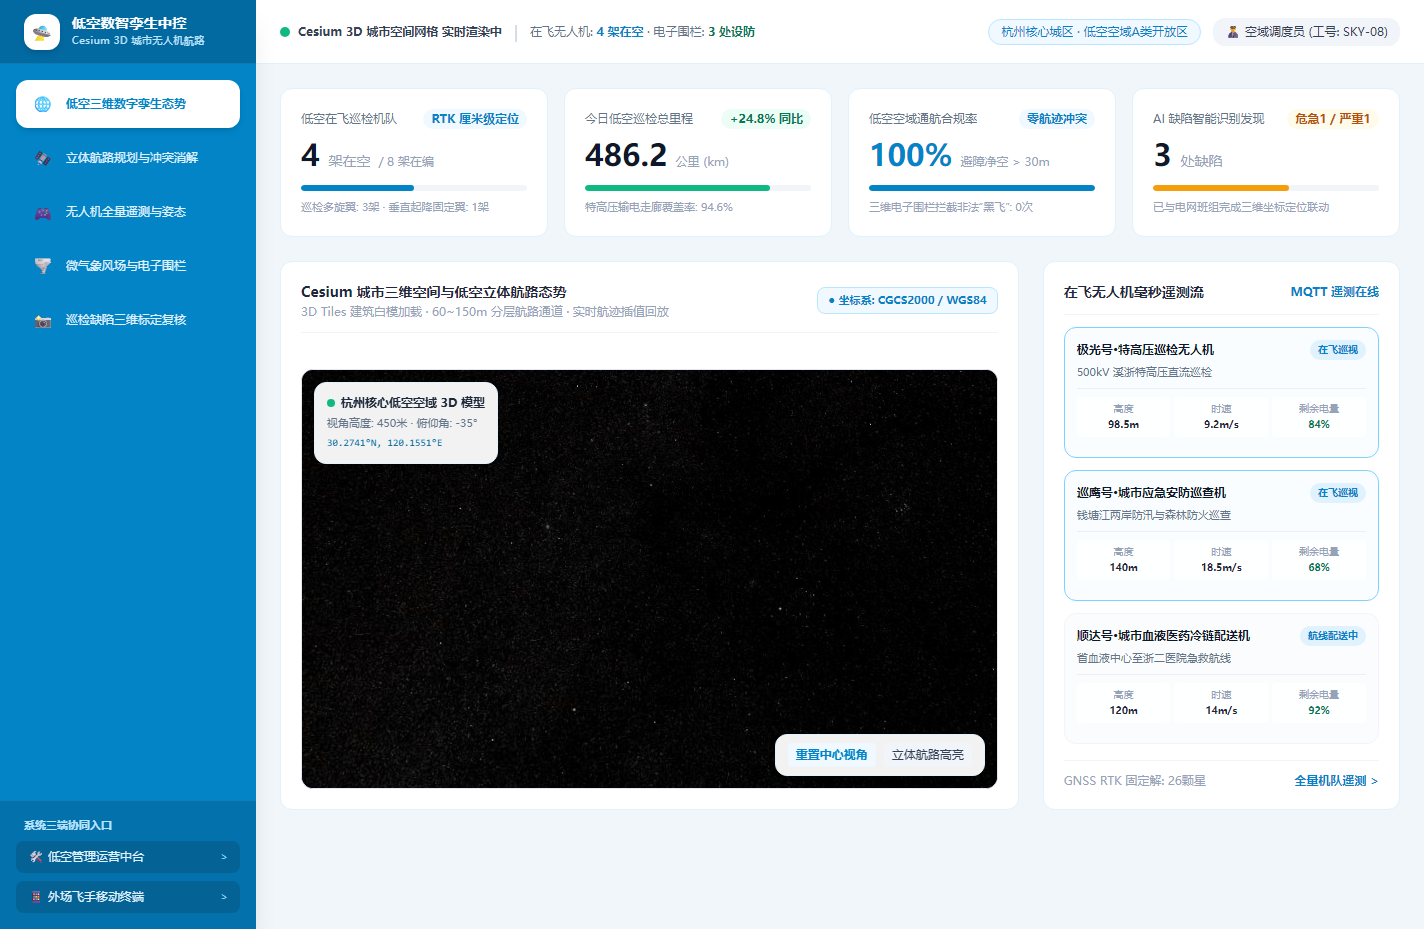
全系统在大屏全屏视口下的立体协同调度全景,全方位呈现从飞手移动外勤、三维数字孪生航路规划到后台空域管制审核的现代化低空经济运控生态。
五、核心源码实现精选
1. 后端 Spring Boot 3.2 低空空域无人机航路规划与动态电子围栏中枢
// Spring Boot 3.2 低空空域无人机航路规划与动态电子围栏碰撞预警中枢
@RestController
@RequestMapping("/api/v1/uav")
@Tag(name = "UavInspectionController", description = "低空三维航路A*避障算法、动态电子围栏三维空间相交运算与AI缺陷诊断接口")
public class UavInspectionController {

    @Autowired
    private AirwaySpatialCalculationService spatialService;
    @Autowired
    private DroneTelemetryStreamService telemetryStreamService;

    @Operation(summary = "低空三维网格航路规划", description = "结合城市建筑三维白模与禁飞围栏,生成安全走廊航点集合")
    @PostMapping("/airway/plan-3d")
    public ResponseEntity plan3DAirway(@RequestBody @Validated AirwayPlanReq req) {
        // 基于 CGCS2000 空间坐标投影与三维 A* 避障算法生成立体走廊航点
        AirwayPlanResultDTO result = spatialService.generateOptimalCorridor(
            req.getDepartureNestId(),
            req.getDestinationPoint(),
            req.getCruiseAltitude(),
            req.getSafetyBufferMeters()
        );
        return ResponseEntity.ok(result);
    }

    @Operation(summary = "无人机遥测态势上报与围栏入侵研判", description = "解析机载RTK坐标、姿态角与红外测温数据")
    @PostMapping("/telemetry/report")
    public ResponseEntity reportTelemetry(@RequestBody @Validated DroneTelemetryPacket packet) {
        // 毫秒级三维空间相交判定:点与立体多棱柱围栏包含关系
        FenceAuditNoticeDTO notice = spatialService.evaluateGeofenceBreach(packet);
        if (notice.isBreached()) {
            telemetryStreamService.broadcastEmergencyCommand(packet.getDroneId(), FlightCmd.RTH_SAFE_CLIMB);
        }
        return ResponseEntity.ok(notice);
    }
}
2. 前端 Vue 3.4 + Cesium + Pinia 低空数字孪生实体绑定与遥测状态机
// Vue 3.4 + Cesium + Pinia 低空数字孪生实体绑定与遥测状态机
import { defineStore } from 'pinia'
import { ref } from 'vue'

export const useUavStore = defineStore('uav', () => {
  const drones = ref([
    { id: 'UAV-01', name: '巡航先锋号-M300', model: 'DJI Matrice 300 RTK', status: '巡检中', battery: 78, altitude: 120, speed: 11.2, currentNest: '1号智能机巢', linkQuality: '99%' },
    { id: 'UAV-02', name: '红外哨兵号-M350', model: 'DJI Matrice 350 RTK', status: '待命返航', battery: 92, altitude: 95, speed: 8.5, currentNest: '2号智能机巢', linkQuality: '96%' },
    { id: 'UAV-03', name: '光电侦察号-Inspire3', model: 'DJI Inspire 3', status: '充电中', battery: 45, altitude: 0, speed: 0, currentNest: '3号智能机巢', linkQuality: '100%' }
  ])

  const defects = ref([
    { id: 'DEF-2026-089', title: '光伏方阵B3区热斑缺陷', level: '高危', temp: '76.4℃', drone: 'UAV-01', location: '113.3421, 23.1254', status: '待核销' },
    { id: 'DEF-2026-090', title: '高压输电线路防震锤位移', level: '中危', temp: '34.2℃', drone: 'UAV-02', location: '113.3488, 23.1310', status: '处理中' }
  ])

  const triggerRTH = (droneId) => {
    const target = drones.value.find(d => d.id === droneId)
    if (target) {
      target.status = '紧急返航中'
      // 下发指令向机载飞控广播,原路抬升至安全巡航高度 120m 并自主降落
    }
  }

  return { drones, defects, triggerRTH }
})
六、源码与工程交付物下载说明
本项目提供整套完整前后端高保真工程源码包、三端一体化高保真原型(含 Cesium 三维地球集成)、超百页 Enterprise 级 PRD 需求规格说明书与实机截图高清图集,开箱即用,支持一键 npm run dev 启动本地服务与生产编译构建。
