1. 项目研发背景与架构全景
在“交通强国”战略与智能网联汽车(ICV)“车路云一体化”建设纵深推进的背景下,单车智能由于车载传感器(摄像头、毫米波雷达、激光雷达)存在视距遮挡、恶劣天气穿透力弱、超视距感知及“盲区鬼探头”无法预测等先天物理缺陷,必须依赖路侧智能感知基站(RSU/MEC)与交通云控平台实现全局时空赋能。
【车路协同 V2X 智慧交通与路侧感知云控系统】基于 Vue 3.4 + Pinia + Vite 5 + Spring Boot 3.2 + Redis 7.0 + EMQX MQTT Broker (国标 GB/T 31024 协议) + PostGIS 空间拓扑 工业级技术栈研制。系统提供包含 PC 管理后台 6 大工作台、1080P 数字孪生路网指挥大屏以及 390×780 移动端车端协同随身智控中心 的三端一体化工业级数字基座。
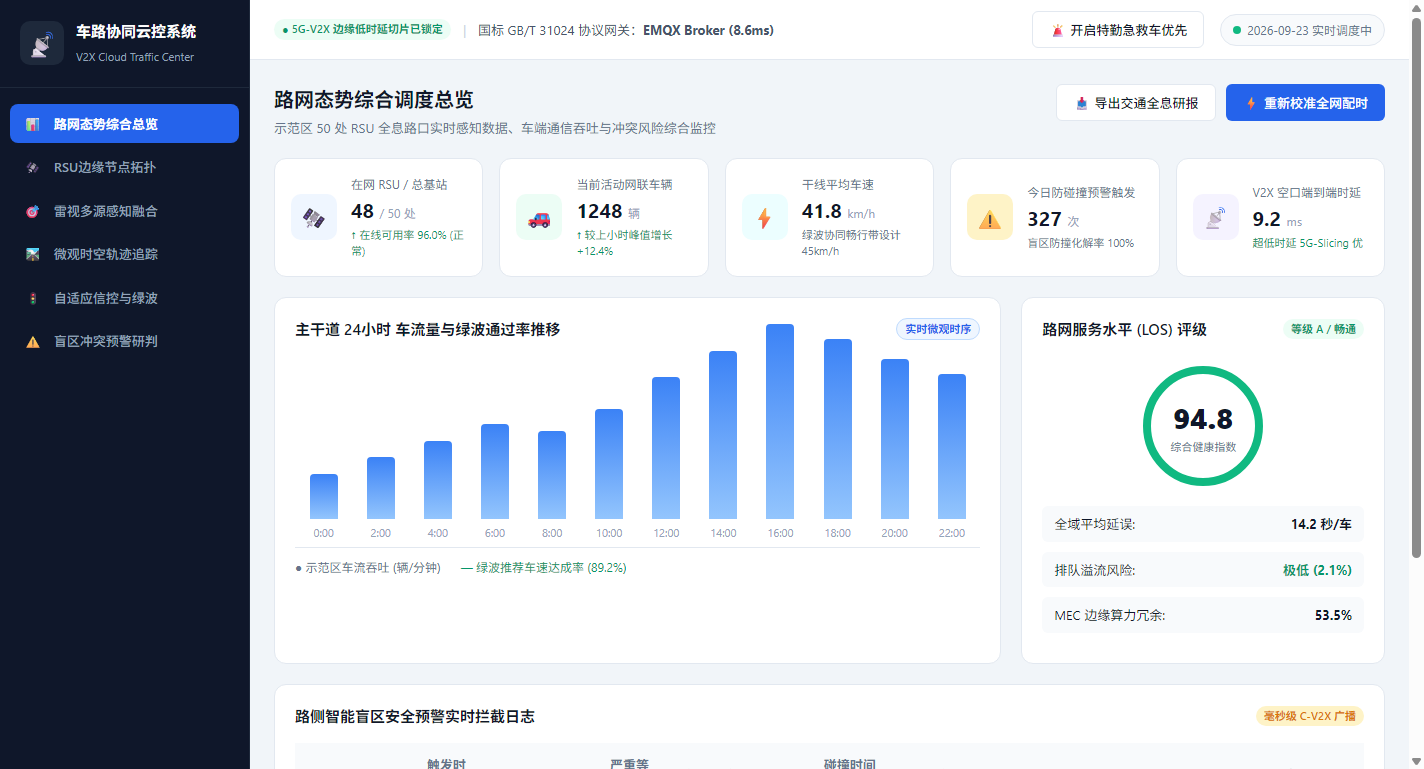
▲ 图 1:路网态势综合调度总览(纳管 50 处 RSU 全息路口、1,248 辆在线网联车、干线平均车速 41.8km/h、V2X 时延 9.2ms)
2. RSU / MEC 边缘计算节点拓扑与设备配置
系统打破路侧感知硬件黑盒,支持树状与卡片双重视图展示路口 MEC 主机、RSU 单元、激光雷达、4D 毫米波雷达与超高清摄像机的物理拓扑与通信链路。提供设备健康心跳监测、固件 OTA 升级以及国标 ASN.1 编解码规则管理。
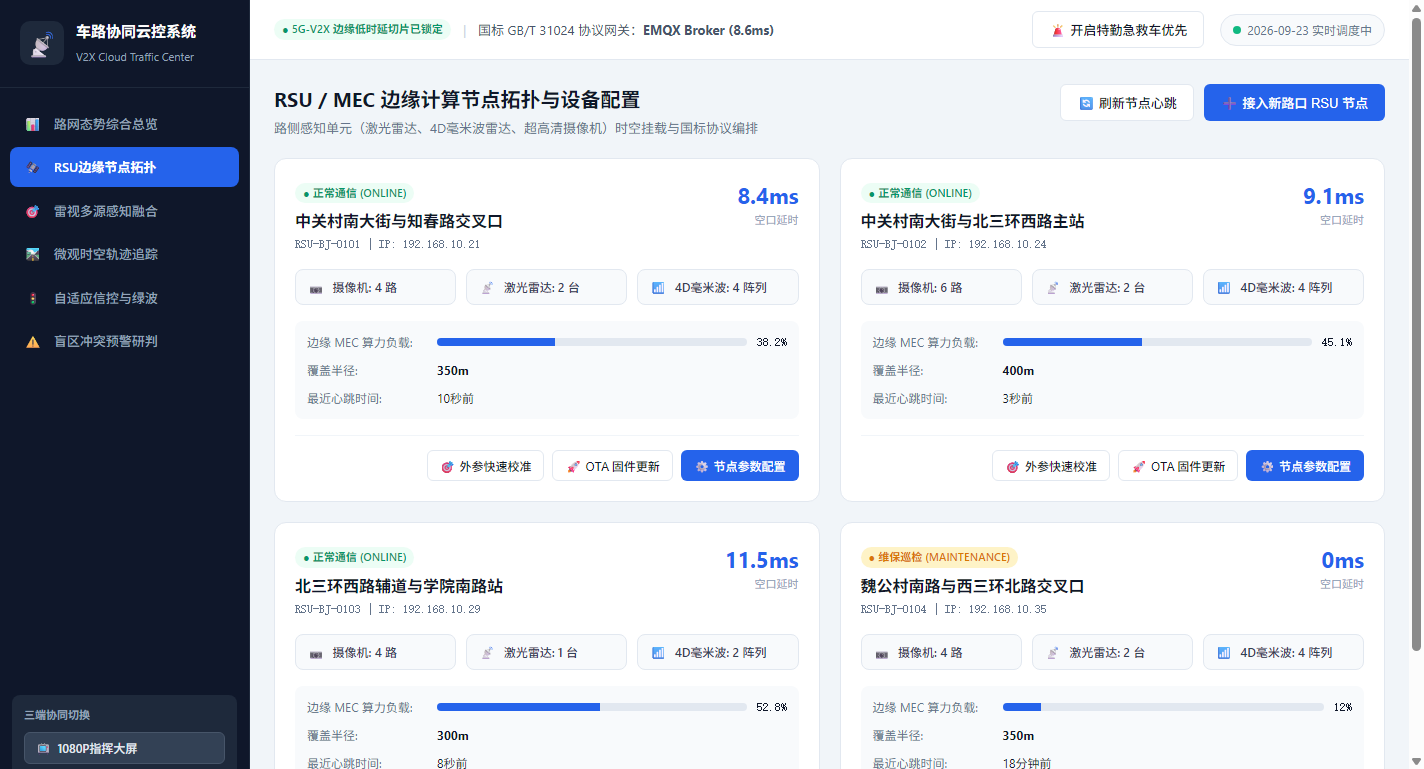
▲ 图 2:RSU / MEC 边缘计算节点拓扑与设备配置工作台(多传感器实时挂载状态、覆盖半径与算力负载)
3. 雷视多源感知融合调试工作台 (Sensor Fusion Studio)
针对路侧可见光摄像头目标重叠与激光雷达点云稀疏难题,系统首创交互式多传感器时空标定工作台。支持时空对齐容差滑动窗口(10~100ms)、联合概率数据关联(JPDA)阈值与 4D 毫米波速度关联增益在线推演,并在暴雨、大雾气象下触发自适应降权熔断保护。
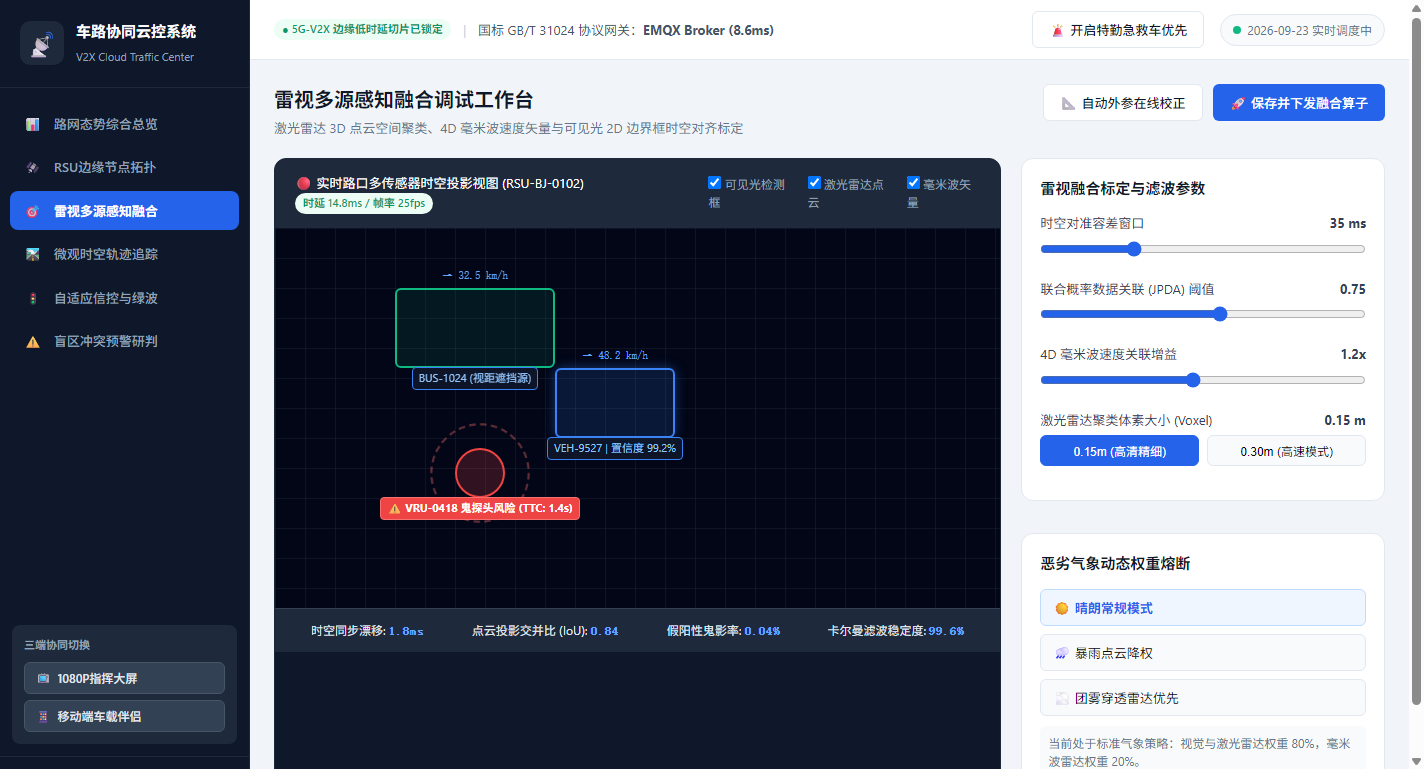
▲ 图 3:雷视多源感知融合调试工作台(2D 边界框、3D 激光点云与毫米波速度矢量时空投影对齐)
4. 高精微观时空轨迹追踪与自适应信控绿波
系统支持在车道级微观路网上连续追踪每辆车的时空坐标、瞬时速度、横向偏离量与纵向加速度,并结合路口信号机相位秒级倒计时,向网联车辆实时推荐 GLOSA 经济巡航车速(如 46km/h 直行无感绿波通过)。
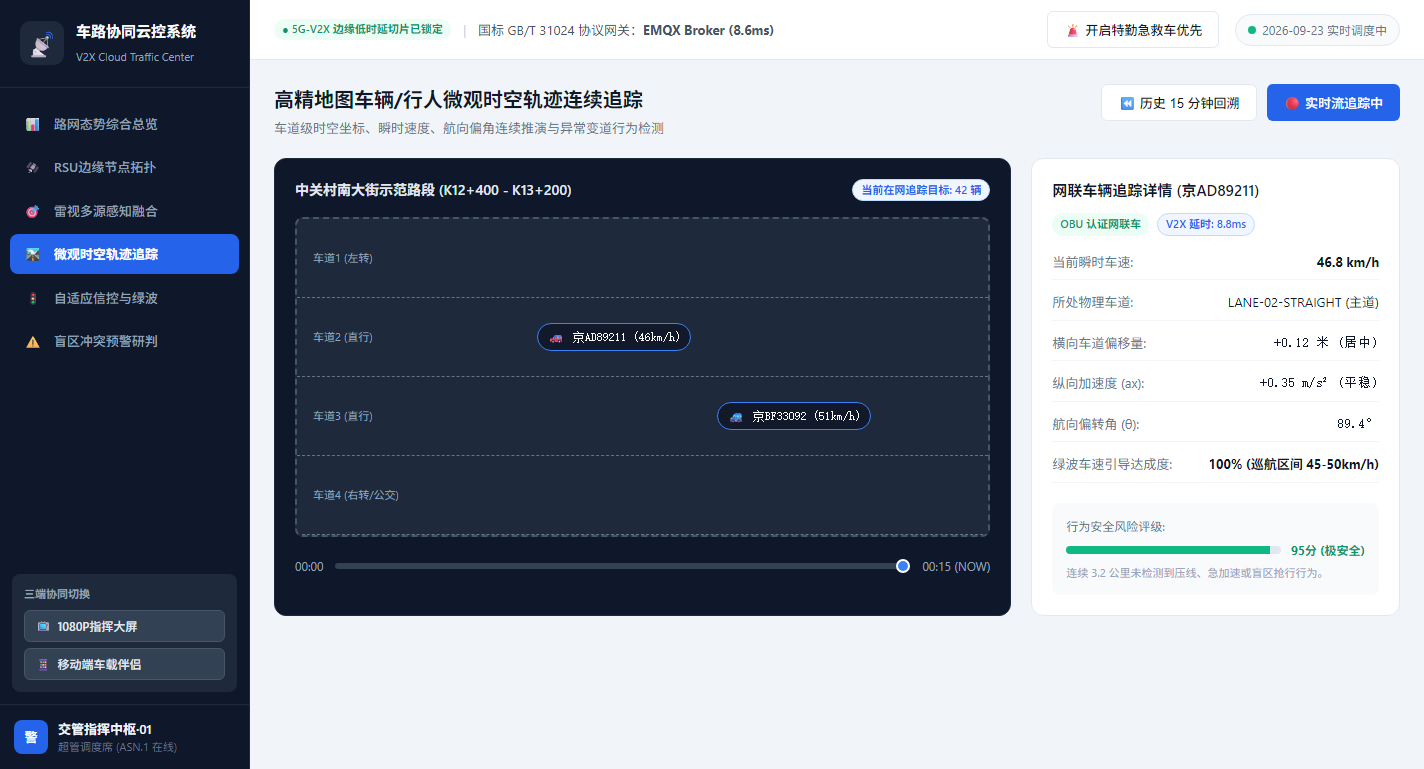
▲ 图 4:微观时空轨迹连续追踪(车道级动态位置、横向偏移量与驾驶安全评分)
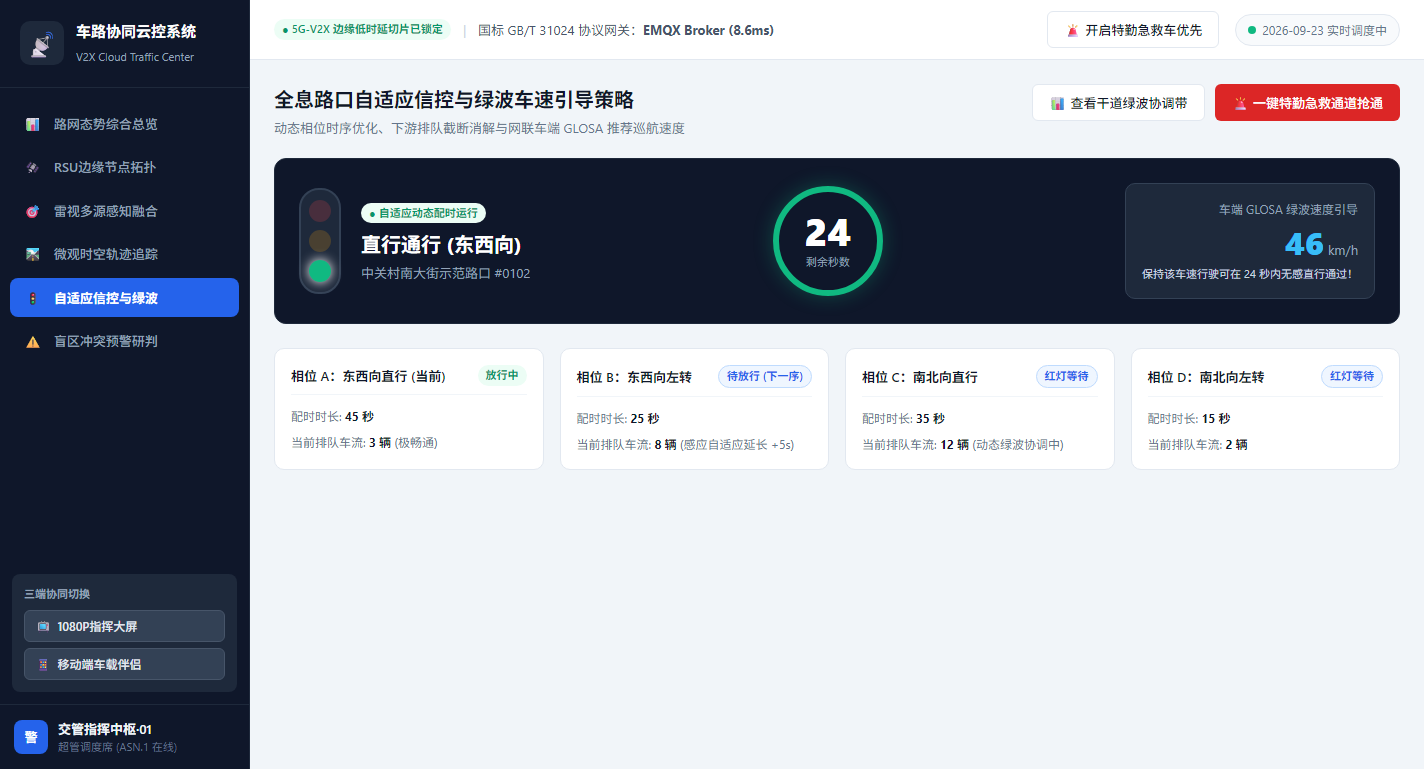
▲ 图 5:全息路口自适应信控与绿波车速引导(相位秒级倒计时与车端推荐速度)
5. 盲区鬼探头碰撞冲突预警与特勤一键抢通
系统内置时空包络碰撞时间(TTC)算法,一旦检测到盲区非机动车或行人突然横穿(TTC < 2.5s),秒级通过 5G-V2X PC5 直连广播向当事车辆推送减速制动指令。同时支持交警或 120 急救特勤车辆一键抢通绿波优先通道。
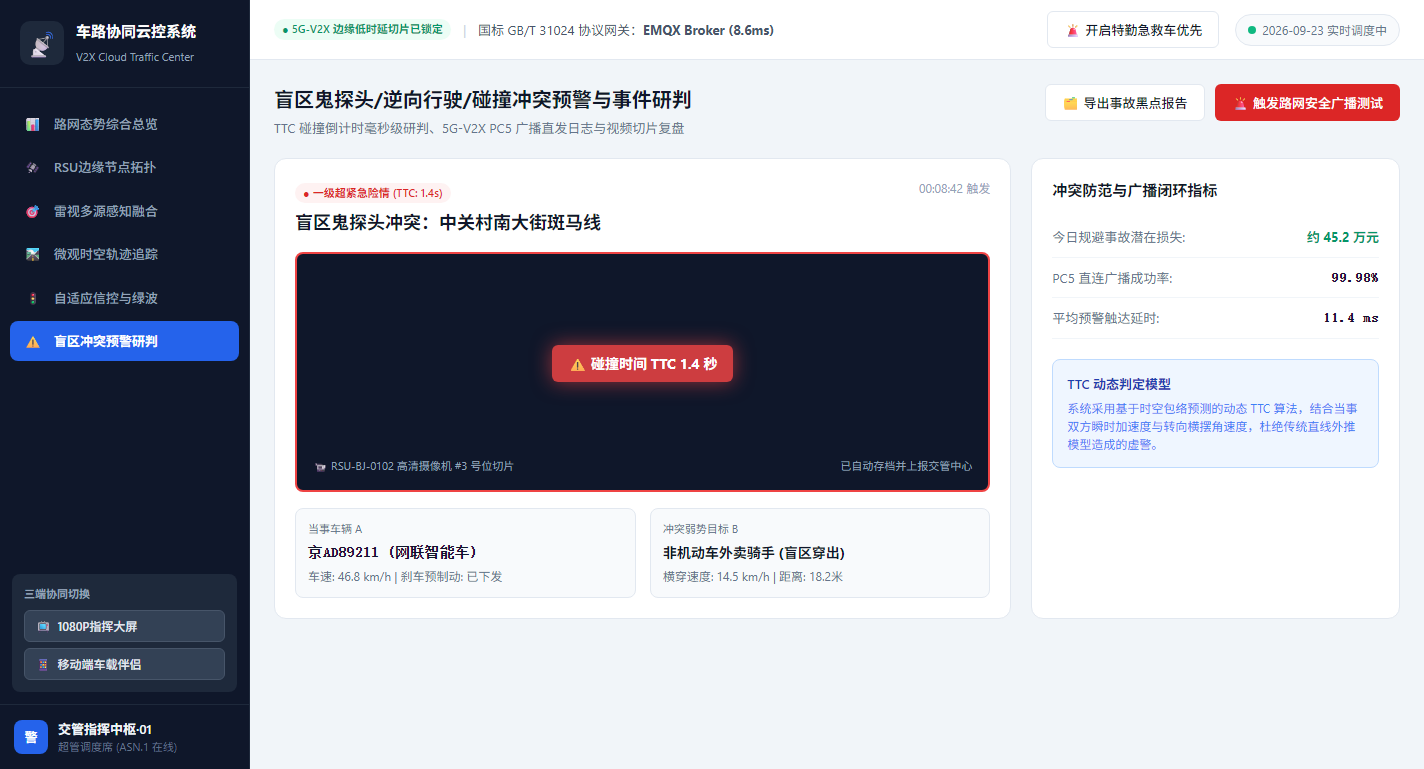
▲ 图 6:盲区鬼探头碰撞冲突预警与研判(TTC 1.4s 紧急险情与视频切片自动回放)
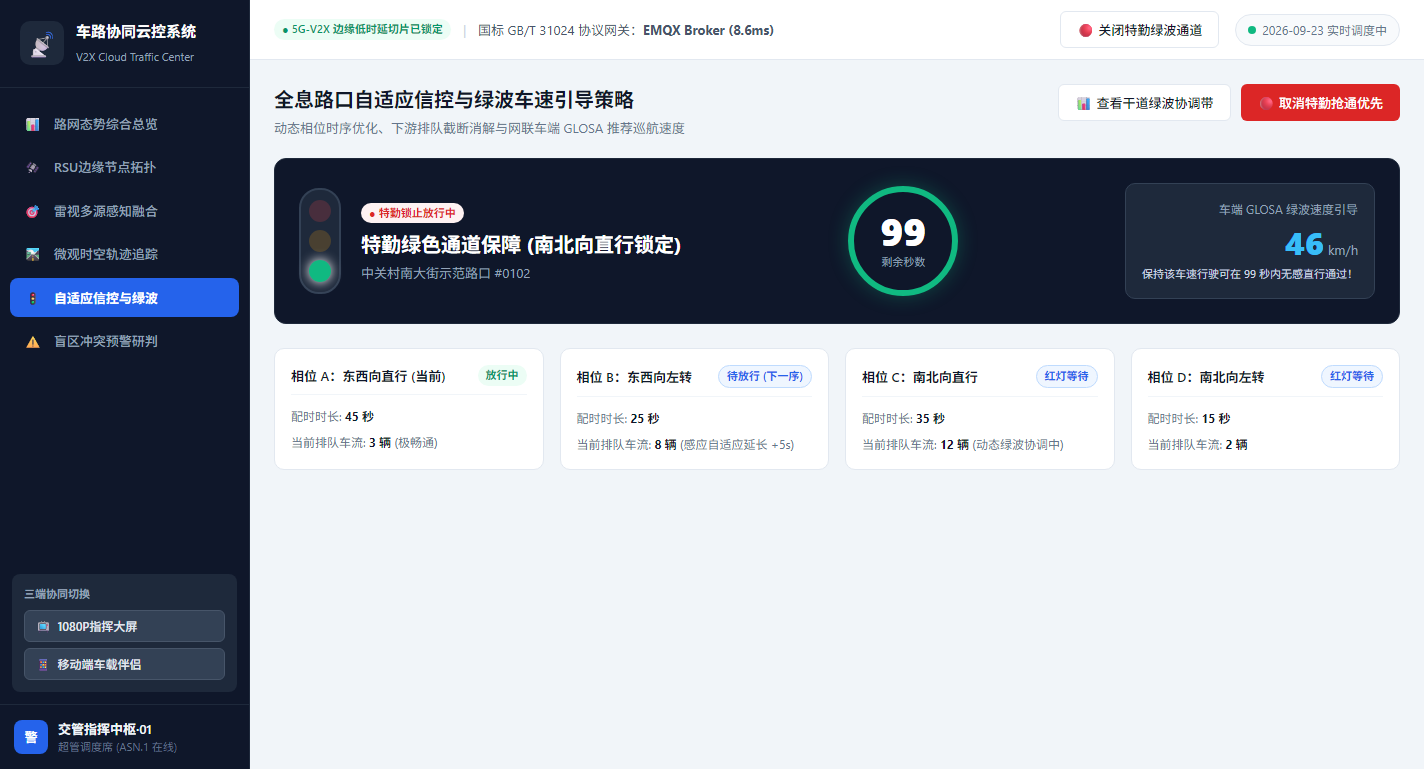
▲ 图 7:特勤急救车一键绿波抢通优先通道(锁定前方连续路口直行放行)
6. 1080P 数字孪生与全息路网态势指挥舱
面向交管指挥中心设计,基于 1920×1080 视口自适应,深色极客蓝网格美学,动态渲染十字路口微观车流孪生粒子、RSU 探测光斑、空口延时(8.6ms)与全域排队溢流监测。
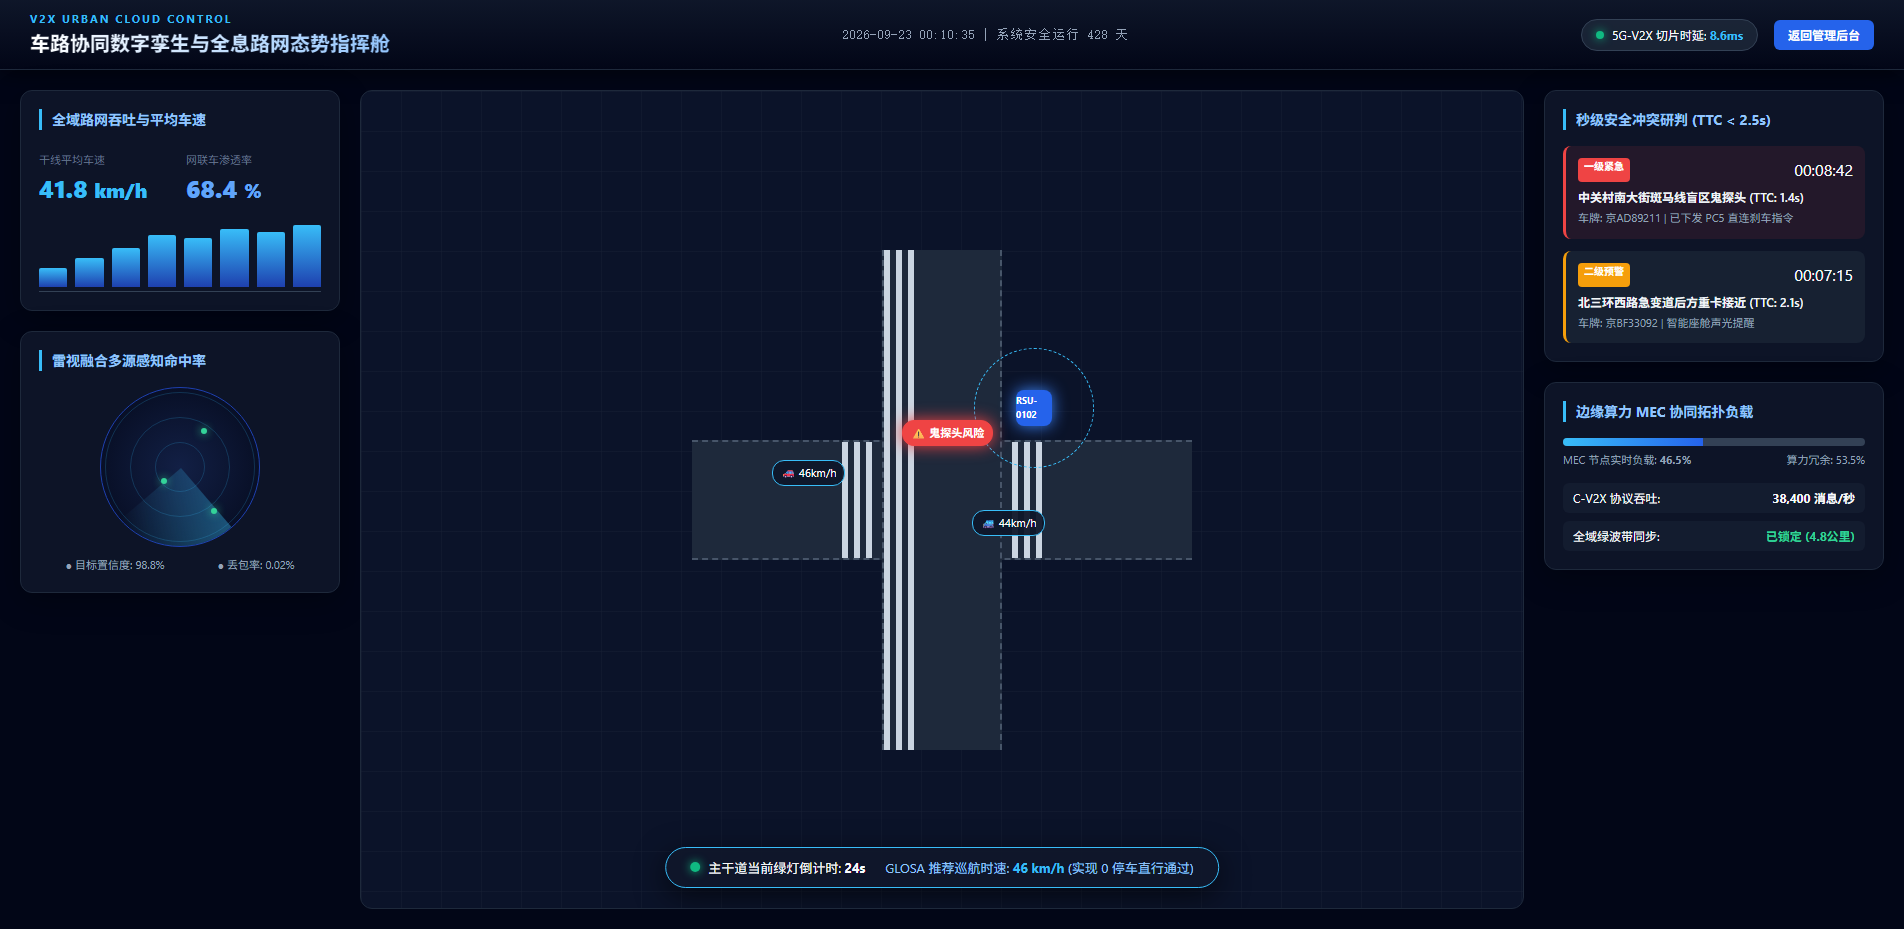
▲ 图 8:1080P 数字孪生与全息路网态势指挥舱大屏全景
7. 移动端车端协同与掌上应急智控中心
严格遵循 390×780 容器规范,搭载 iPhone 5G 状态栏、灵动岛与原生 TabBar。集成车载 V2X 伴侣、盲区碰撞预警流、RSU 现场扫码巡检、交警掌上调度与网联车辆绿色减碳档案。
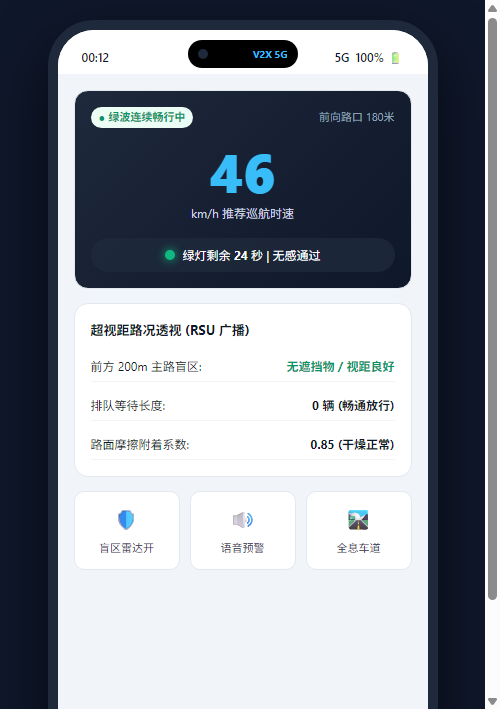
▲ 车载 V2X 终端伴侣
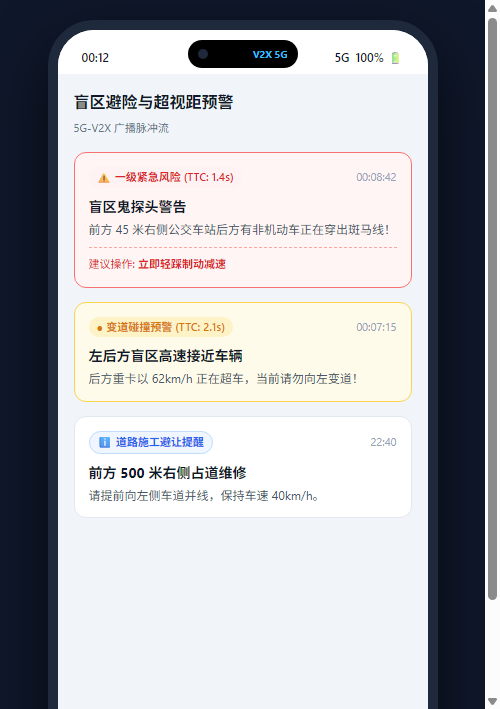
▲ 盲区碰撞预警流
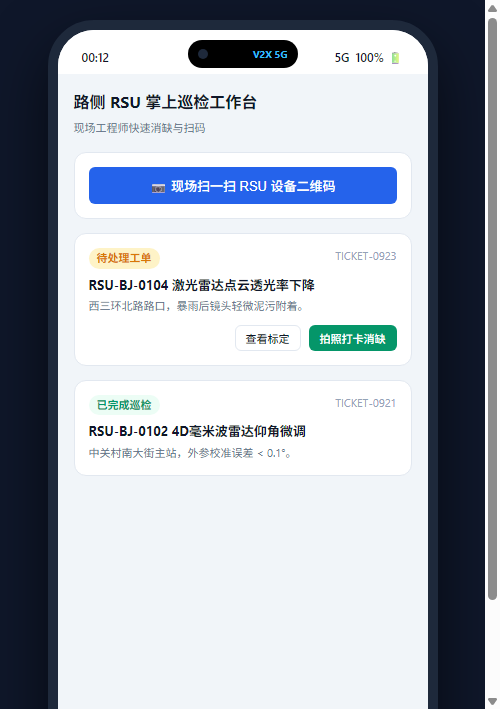
▲ RSU 掌上巡检消缺
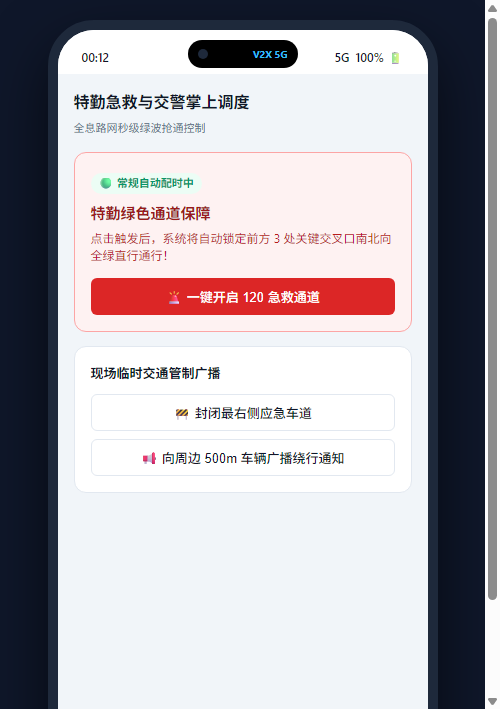
▲ 交警现场应急调度
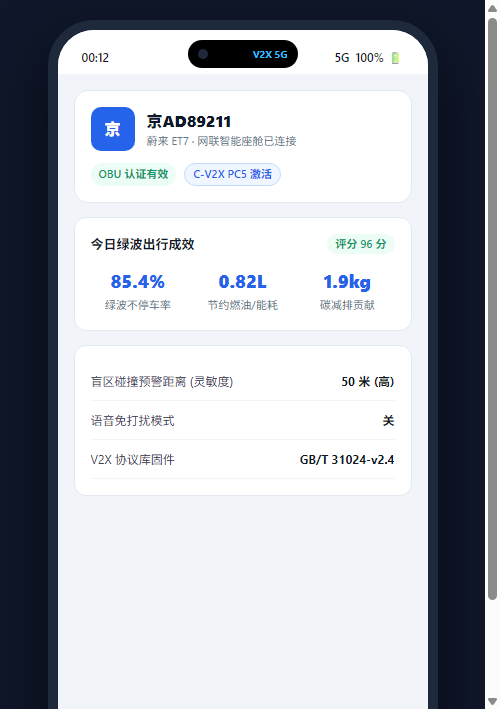
▲ 网联车绿色评分
8. 完整交付工程清单与商业部署指引
本项目提供全套工业级高保真交付物,源码模块严谨解耦,包含:
- 8 章节工业级 PRD 规范:
PRD.md(涵盖业务背景、用户角色 RBAC 矩阵、三端功能拓扑、雷视融合与 GLOSA 算法公式、完整 Mock Schema 及容灾策略); - Vue3 三端全套源码工程:基于 Vue 3.4 + Pinia + Vite 5 + Tailwind CSS,PC 6 大工作台 + 1080P 大屏 + 移动端 5 大视图,0 报错通过生产构建打包;
- 夸克网盘免密直链分发:已设置永久免密分享通道;
- 生产环境快速部署:内置轻量化 Mock 状态机,无需复杂后端依赖即可本地
npm run dev或npm run build一键投产上线。
📦 完整源码与 PRD 文档下载通道
