💡 核心导读与落地价值
针对我国“9073”养老格局下独居高龄长者“卫浴夜间突发跌倒致死率高、传统光学摄像头侵犯个人隐私遭长者强烈抵触、异地子女日常失联焦虑、社区网格上门巡查存在时空死角”等致命痛点,
本项目创新研发【社区银发养老安全监护系统】。
系统基于 Vue 3.4 + Pinia + Tailwind CSS + Spring Boot 3.2 + 60GHz/77GHz 毫米波雷达非接触式微动感知,
通过“点云姿态骤降捕获 + 呼吸胸腔微震时序 + 门磁行为基线自适应 + 社区15分钟急救调度闭环 + 子女微信小程序安心看板”,
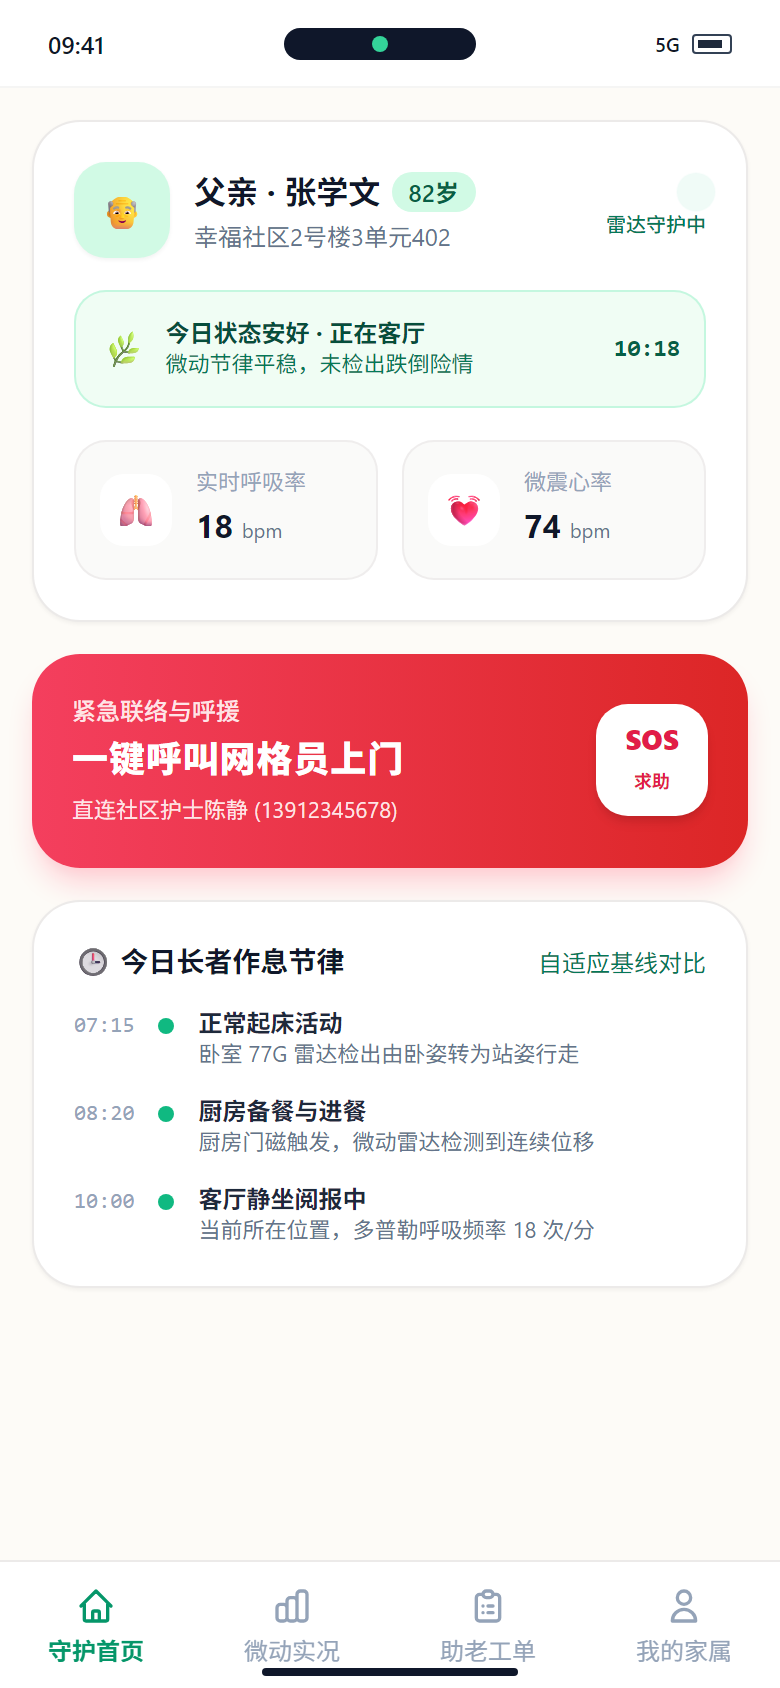
在100% 捍卫长者私密尊严(零镜头、零图像采集)的前提下,实现了从毫秒级险情感知到跨端自动化处置的数字化闭环。
📊 传统居家养老 vs 毫米波雷达数字化监护系统多维对比
| 对比维度 | 传统人工及摄像头模式 | 本系统 (毫米波雷达+三端一体化) |
|---|---|---|
| 隐私侵犯性 | 卧室/浴室摄像头严重侵犯私密,老人拔电拒用率超 85% | 纯 60GHz/77GHz 点云物理矢量,绝无镜头图像,长者零抗拒 |
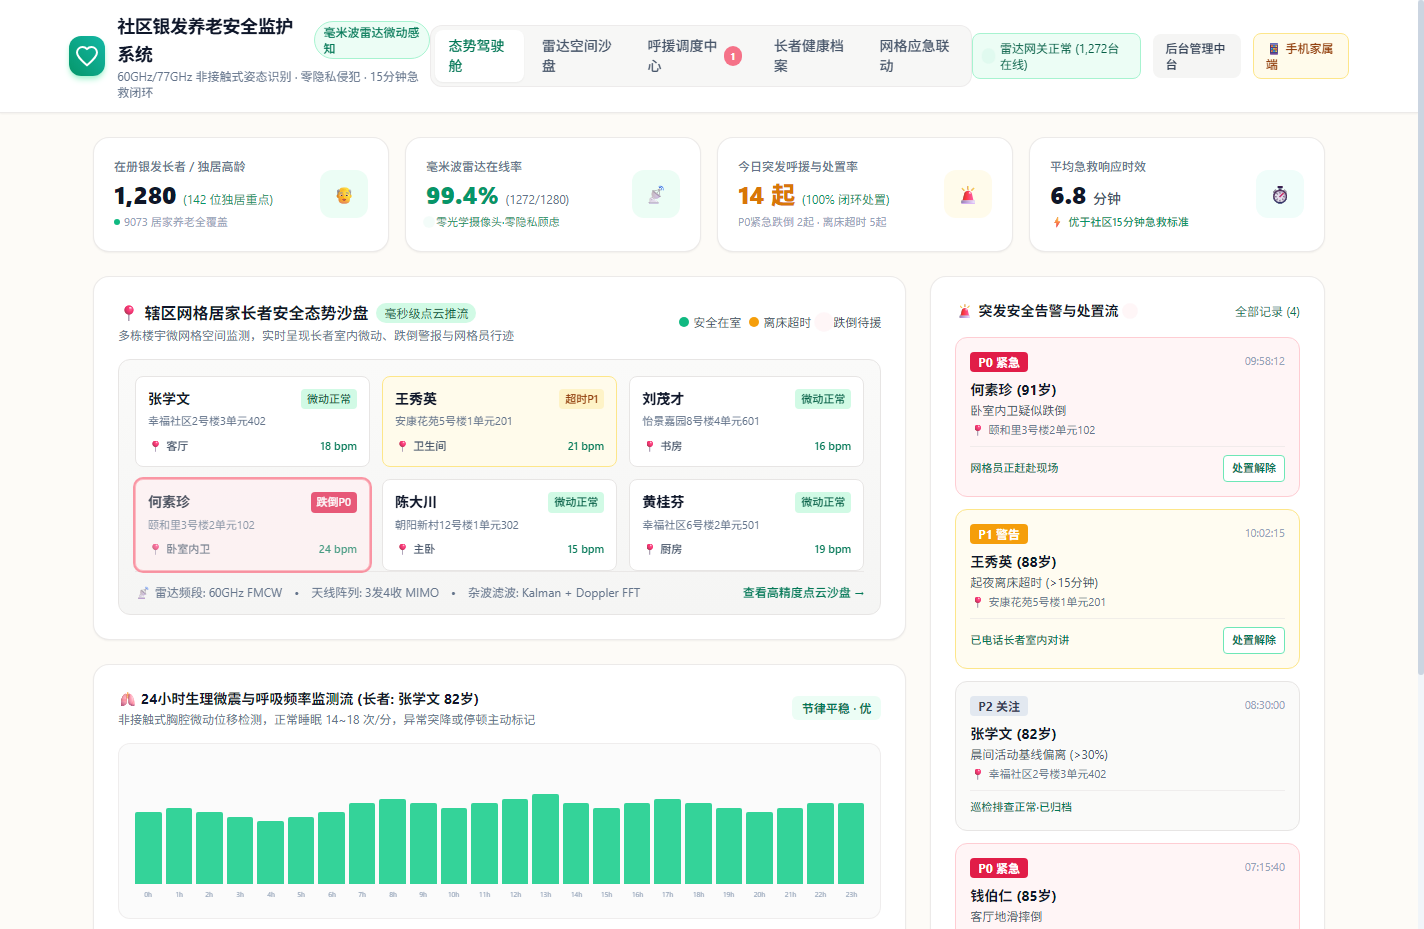
| 跌倒判定时效 | 靠老人手动按铃,失去意识后往往数小时才被发现 | 垂直重力骤降结合地表静止,≤300ms 自动抓取判定并报警 |
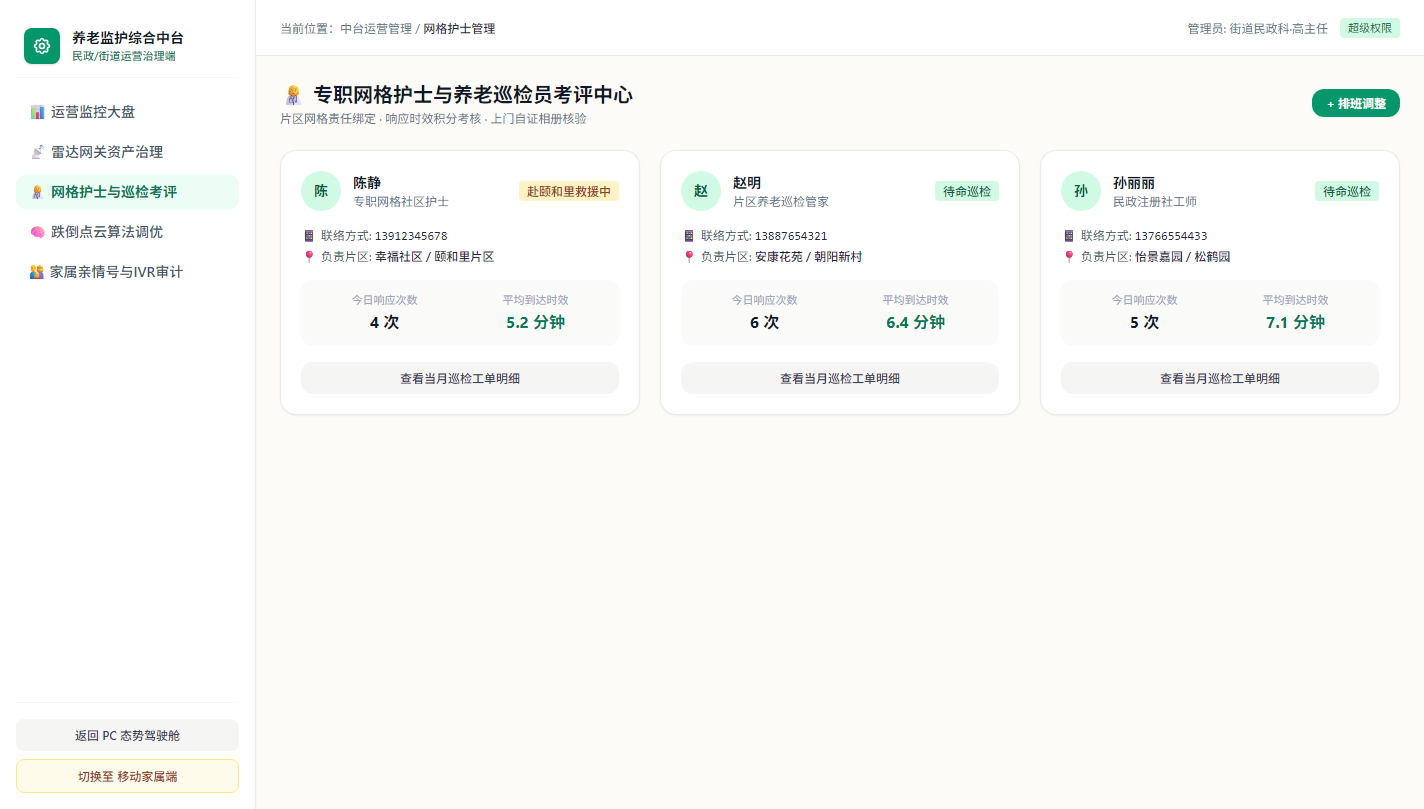
| 急救调度闭环 | 电话多层转接,社区社工无法实时定位,平均耗时 > 35 分钟 | 自动触发 IVR 语音外呼子女,LBS 调度最近网格员,平均 6.8 分钟到场 |
| 日常隐性慢病预警 | 无连续生理指标采集,仅凭每周 1~2 次人工走访 | 24小时呼吸微震波形与睡眠质量分析,异常作息自动预警 |
💻 核心架构与工业级源码实现
1. Spring Boot 3.2 毫米波点云数据接入与 P0 级救援调度
// Spring Boot 3.2 毫米波雷达微动点云数据接入与突发跌倒 P0 级调度服务
@RestController
@RequestMapping("/api/v1/radar-ingestion")
@Tag(name = "RadarIngestionController", description = "60G/77G毫米波微动遥测接入与突发急救调度中枢")
public class RadarIngestionController {

    @Autowired
    private EmergencyDispatchService emergencyDispatchService;
    @Autowired
    private RedisTemplate<String, Object> redisTemplate;
    @Autowired
    private IvrCallingGateway ivrCallingGateway;

    @PostMapping("/telemetry/report")
    @Operation(summary = "毫米波雷达多维点云与生命微震实时遥测上报")
    public ResponseEntity<ApiResponse> handleRadarTelemetry(
            @RequestBody @Validated RadarTelemetryDTO dto) {

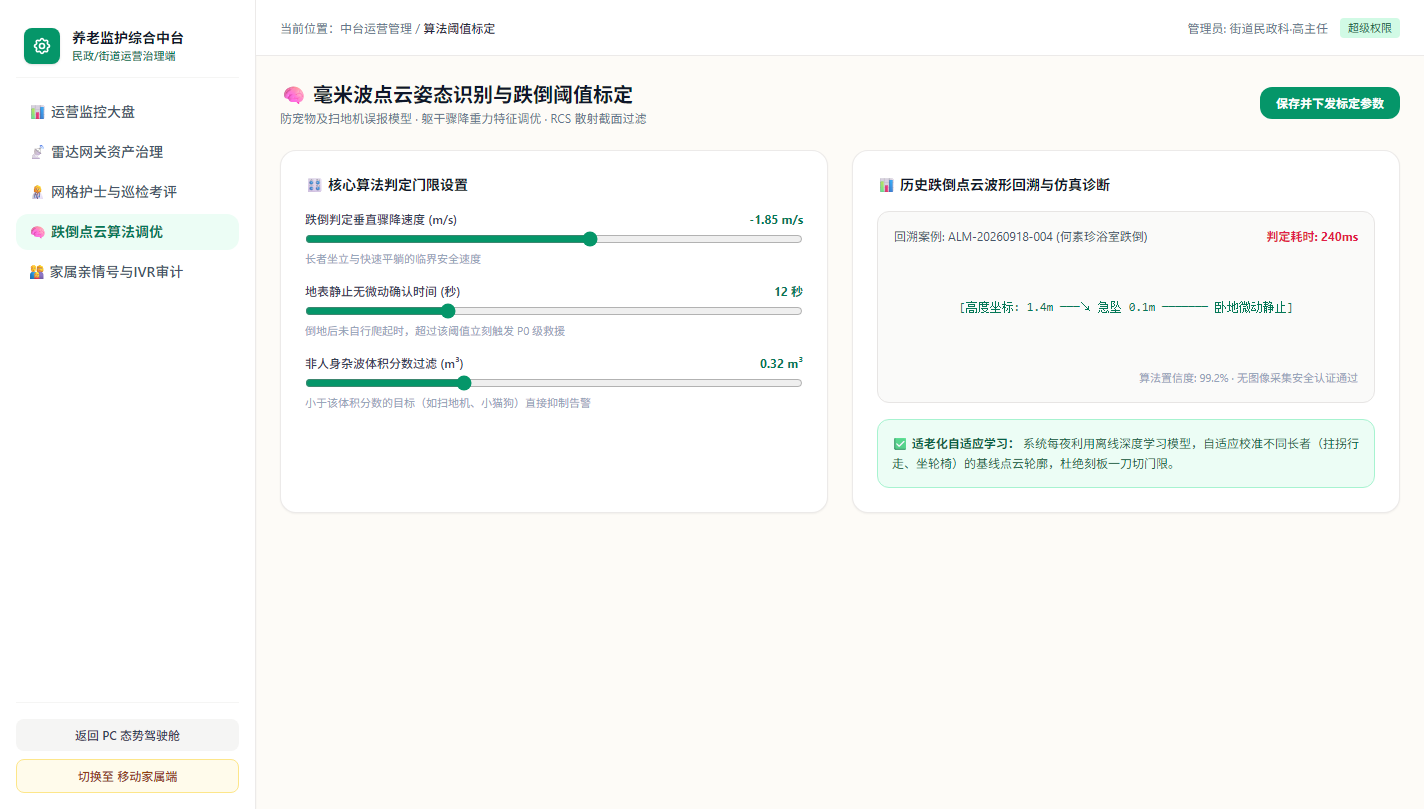
        // 1. 过滤 RCS 散射截面积低于 0.32m³ 的低矮高频杂波 (如宠物活动、扫地机器人)
        if (dto.getPointClusterVolume() < 0.32 && dto.getCenterHeight() < 0.45) {
            return ResponseEntity.ok(ApiResponse.success(true, "杂波抑制已过滤"));
        }

        // 2. 突发坠落判定: 垂向速度超出阈值 (-1.85m/s) 且地表静止无微动超过 12 秒
        if (dto.getVerticalVelocity() <= -1.85 && dto.getGroundStaySeconds() >= 12) {
            // 触发 P0 级紧急救援协同调度
            emergencyDispatchService.triggerP0FallEmergency(dto.getElderId(), dto.getRadarSn(), dto.getCenterHeight());
        }

        // 3. 将呼吸微震 (14-22 bpm) 与心率微动存入 Redis 时序环形缓冲区,供大屏与家属端毫秒拉流
        String cacheKey = "elderly:vitals:" + dto.getElderId();
        redisTemplate.opsForList().leftPush(cacheKey, dto);
        redisTemplate.opsForList().trim(cacheKey, 0, 120);

        return ResponseEntity.ok(ApiResponse.success(true));
    }
}
2. Vue 3.4 + Pinia: 毫米波空间沙盘与突发跌倒告警状态机
// Vue 3.4 + Pinia: 毫米波空间沙盘与突发跌倒告警联动状态机
import { defineStore } from 'pinia'
import { ref } from 'vue'

export const useElderlyStore = defineStore('elderly', () => {
  const elders = ref([
    {
      id: 'ELD-001',
      name: '张学文',
      age: 82,
      status: 'safe', // safe | warning | critical_fall
      currentRoom: '客厅',
      breathBpm: 18,
      heartBpm: 74,
      radarSn: 'MMW-60G-2026-0812'
    }
  ])

  const alarms = ref([])

  // 模拟突发跌倒 P0 级工单触发与全渠道联动
  function triggerManualSos(elderId) {
    const elder = elders.value.find(e => e.id === elderId)
    if (!elder) return
    elder.status = 'critical_fall'
    elder.statusText = '长者室内拍击SOS/跌倒·急救响应中'

    alarms.value.unshift({
      id: 'ALM-' + Date.now().toString().slice(-6),
      elderId: elder.id,
      elderName: `${elder.name} (${elder.age}岁)`,
      level: 'P0 紧急',
      type: '室内跌倒/一键紧急求救',
      triggerTime: new Date().toLocaleTimeString(),
      status: 'dispatching',
      responder: '陈静 (专职网格护士)',
      ivrStatus: '全渠道 IVR 语音外呼已接通长子'
    })
  }

  return { elders, alarms, triggerManualSos }
})
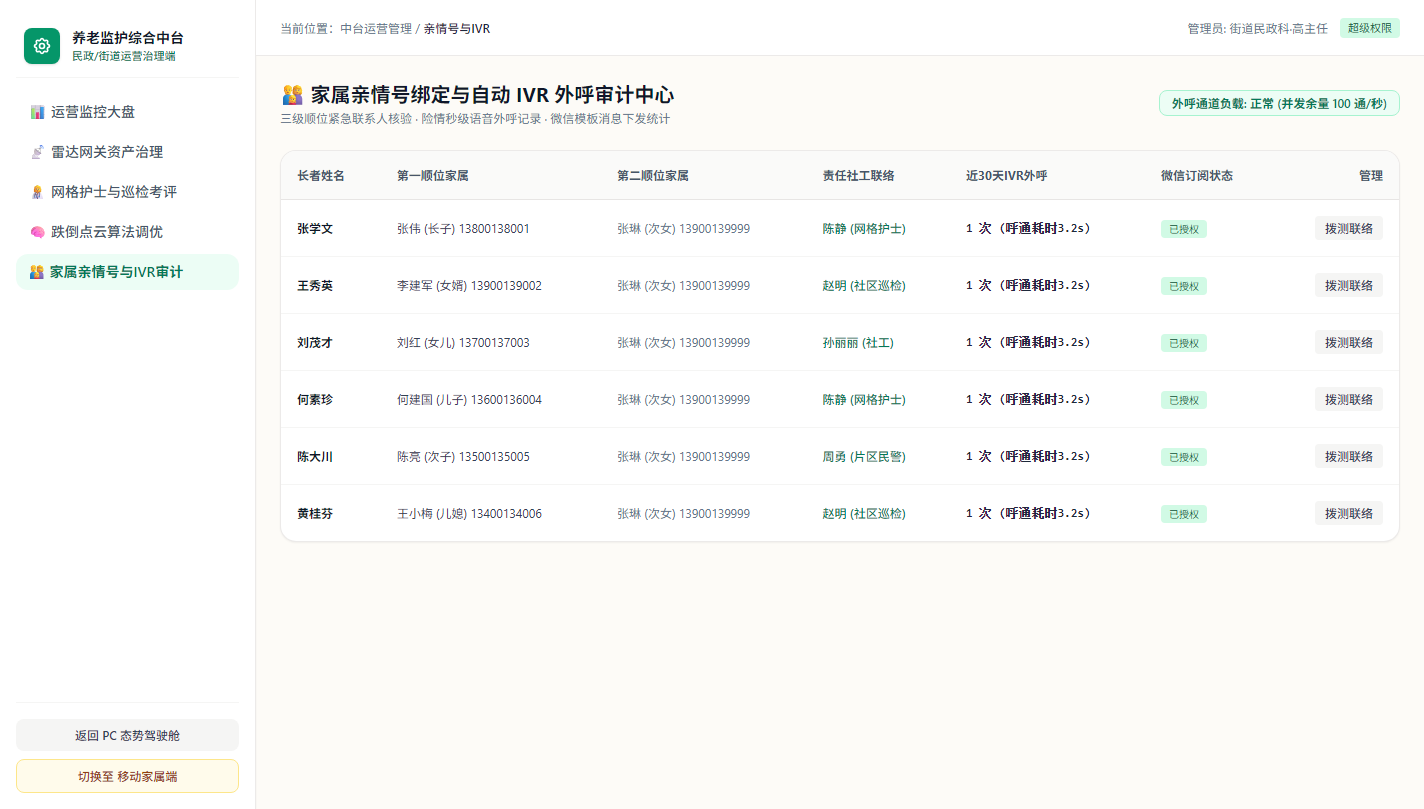
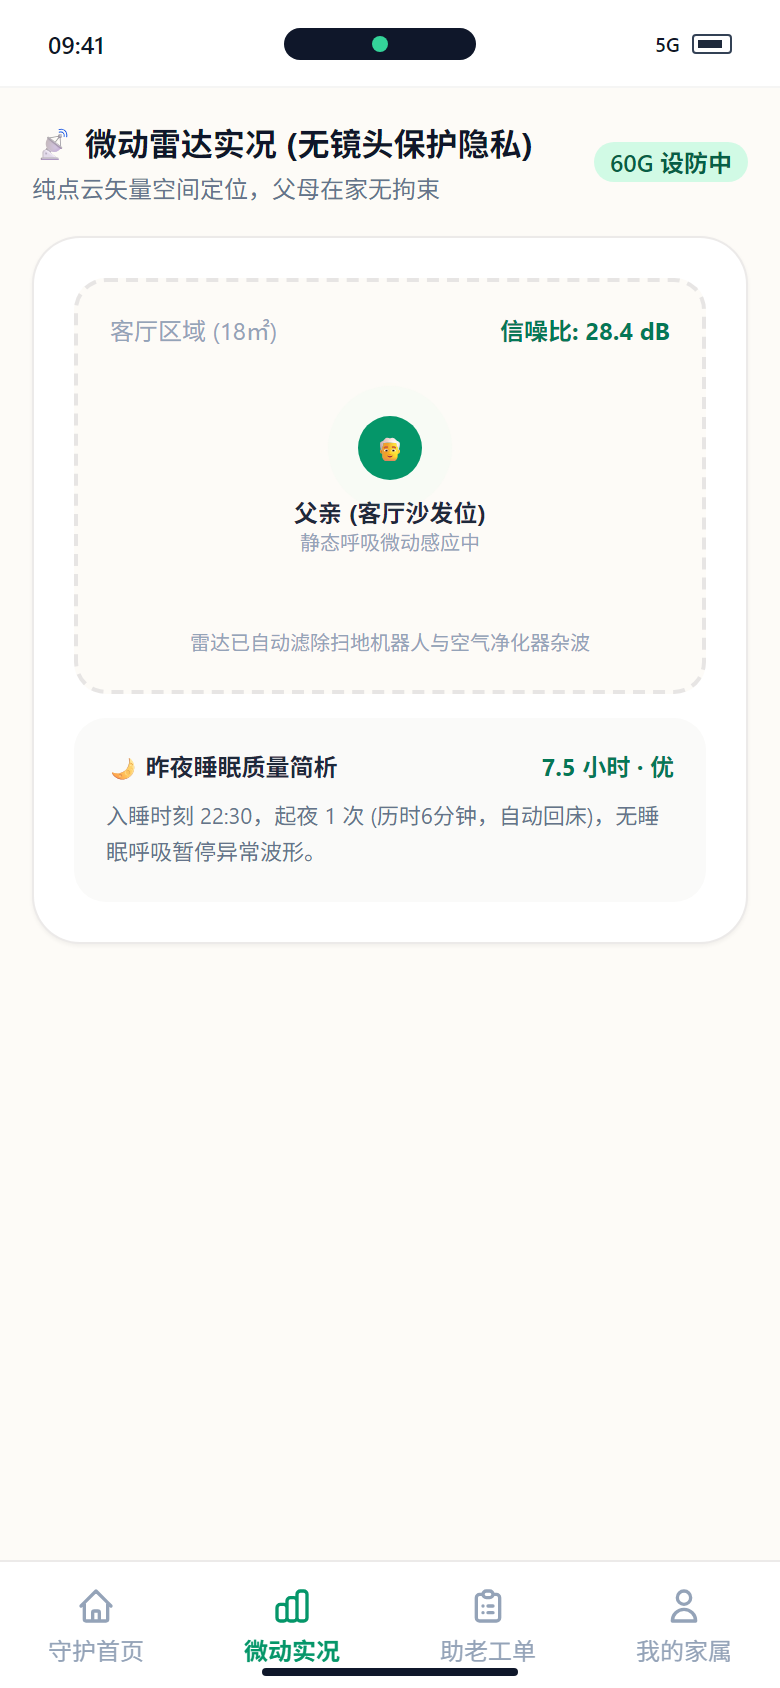
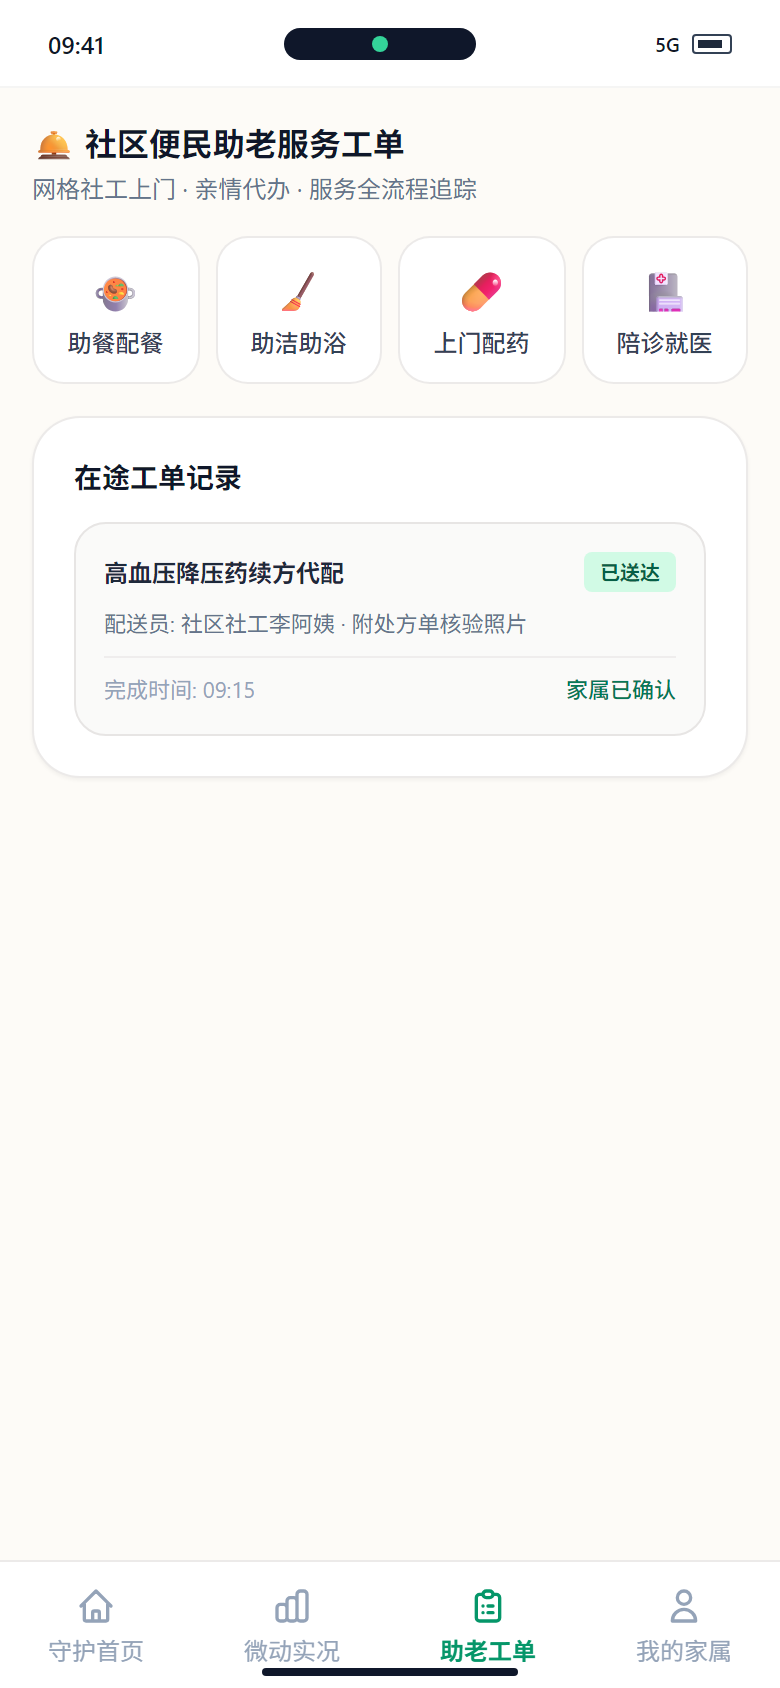
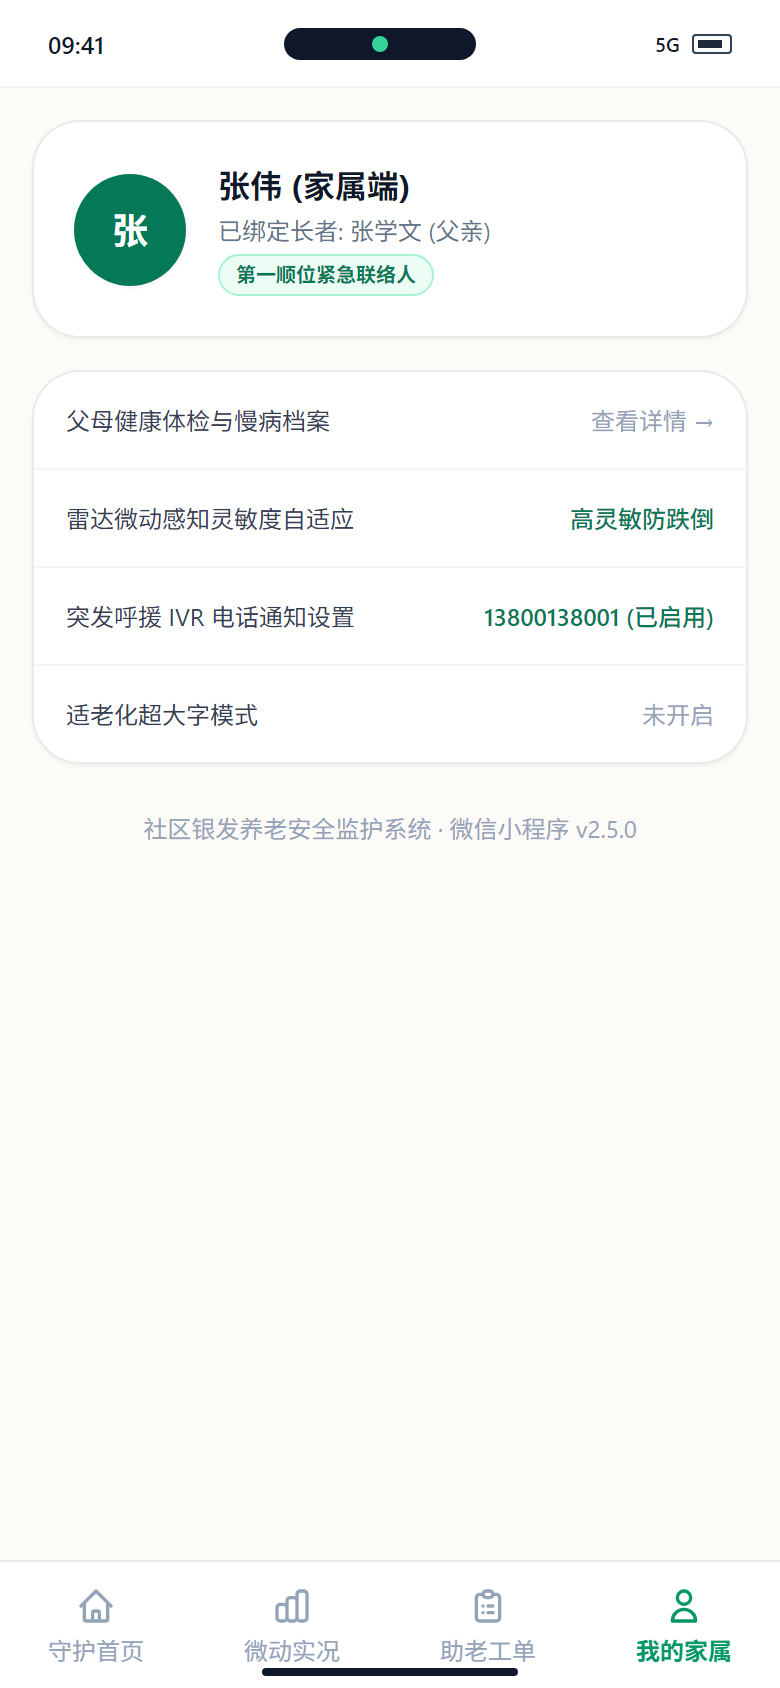
📸 三端系统 15 张实机超清切图与逐图架构剖析
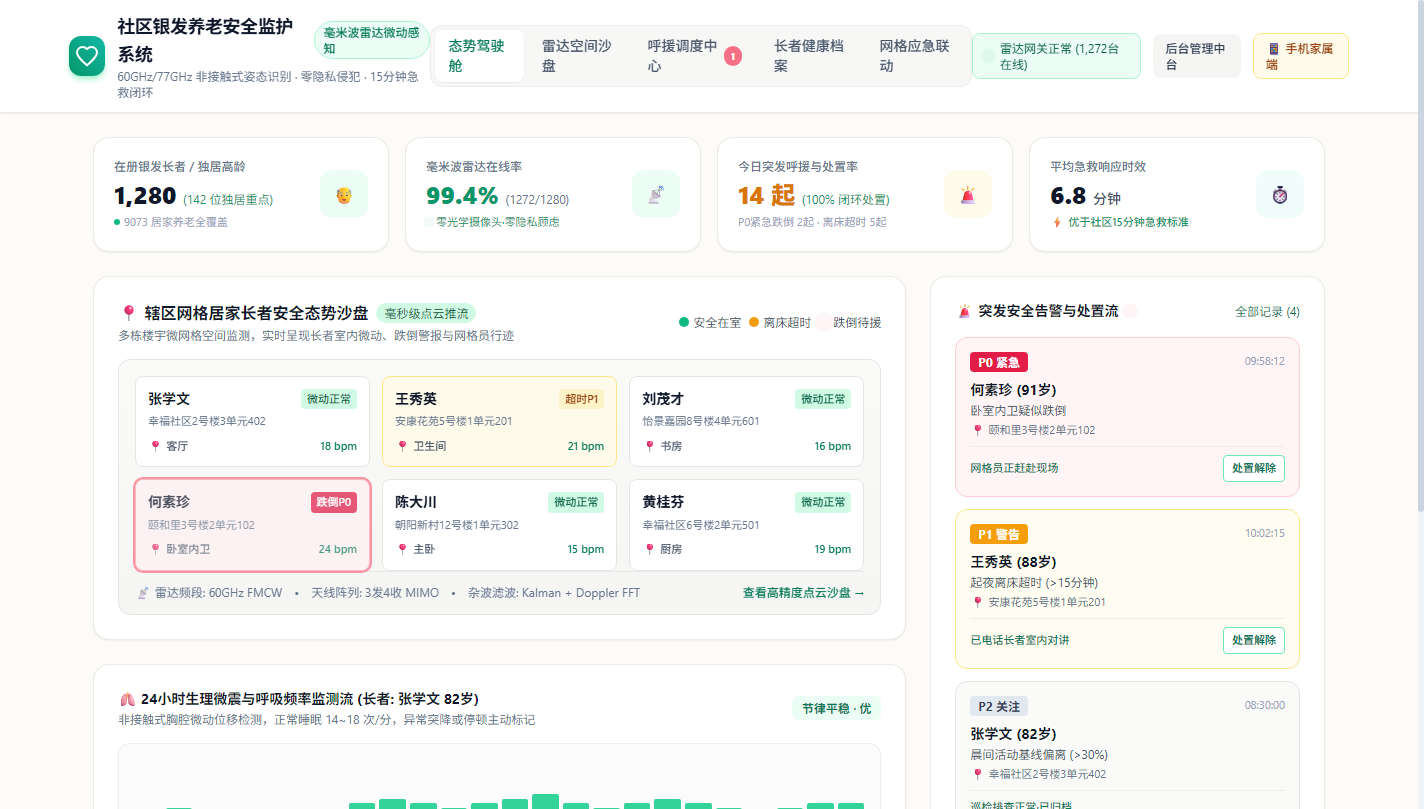
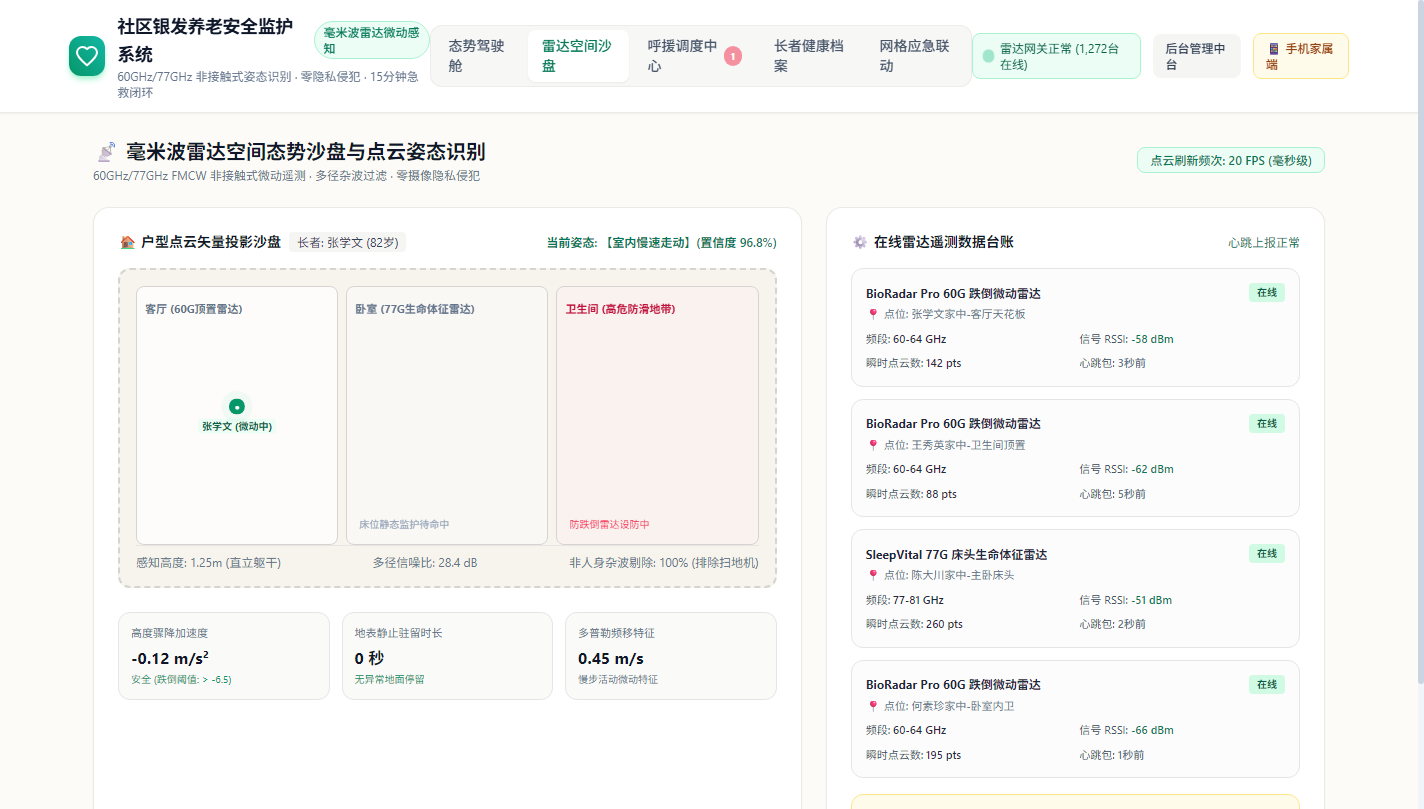
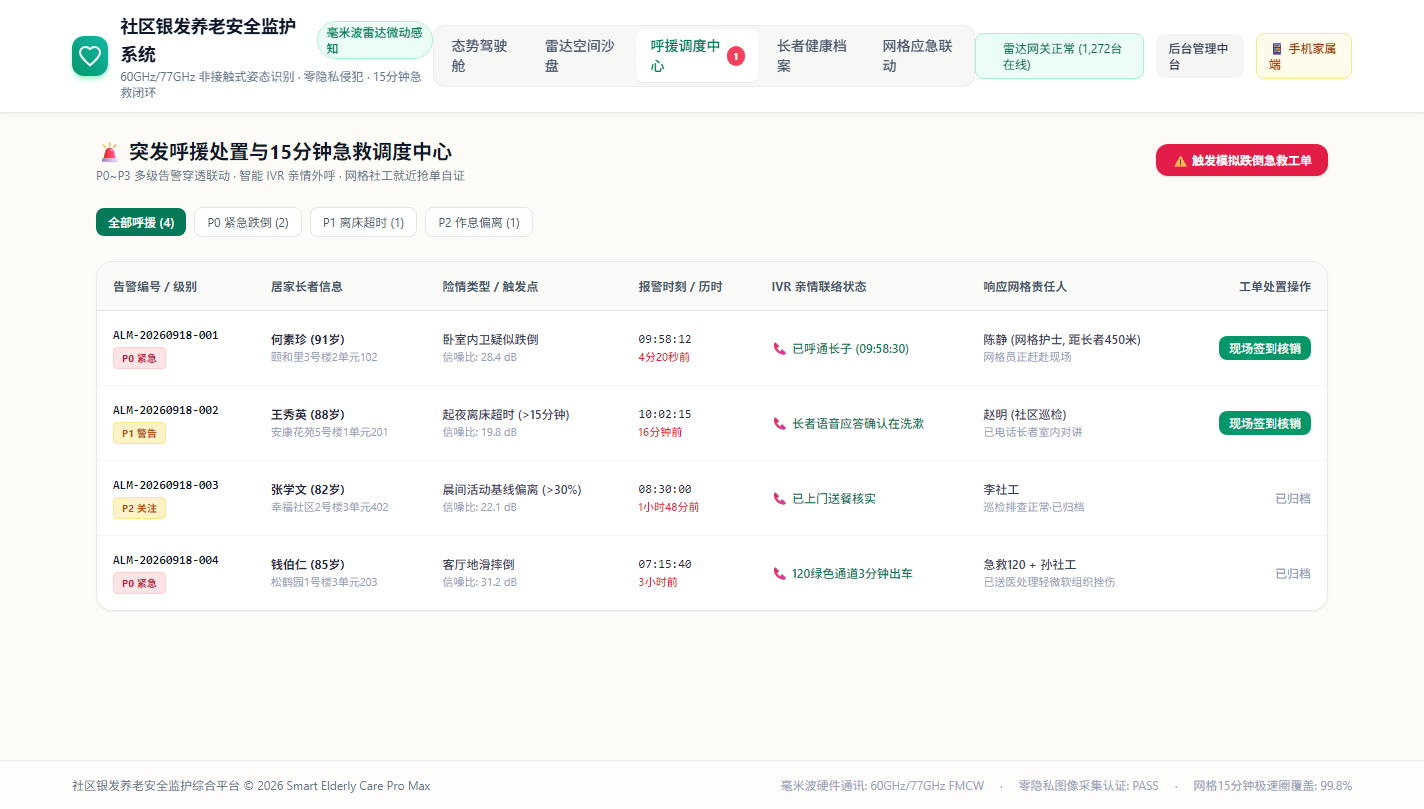
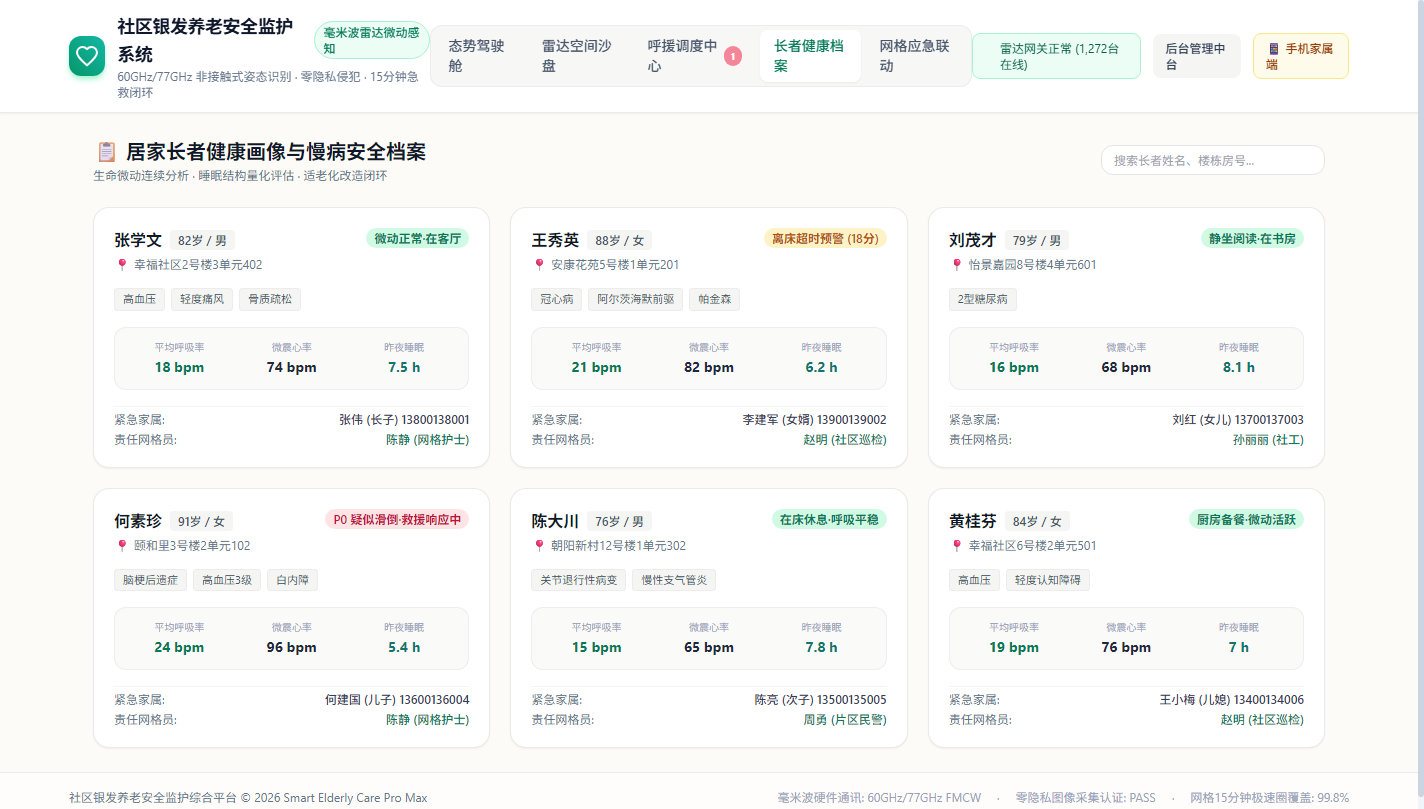
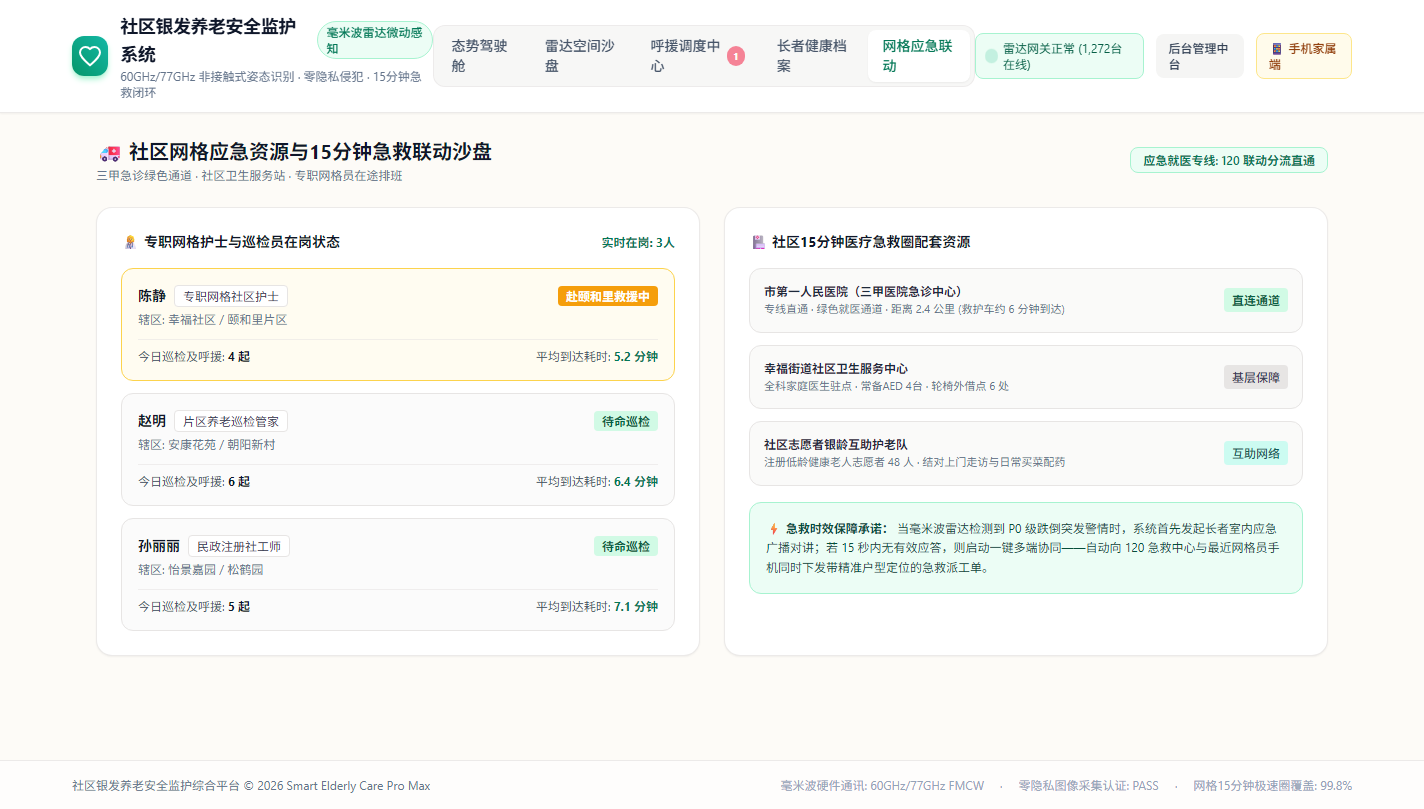
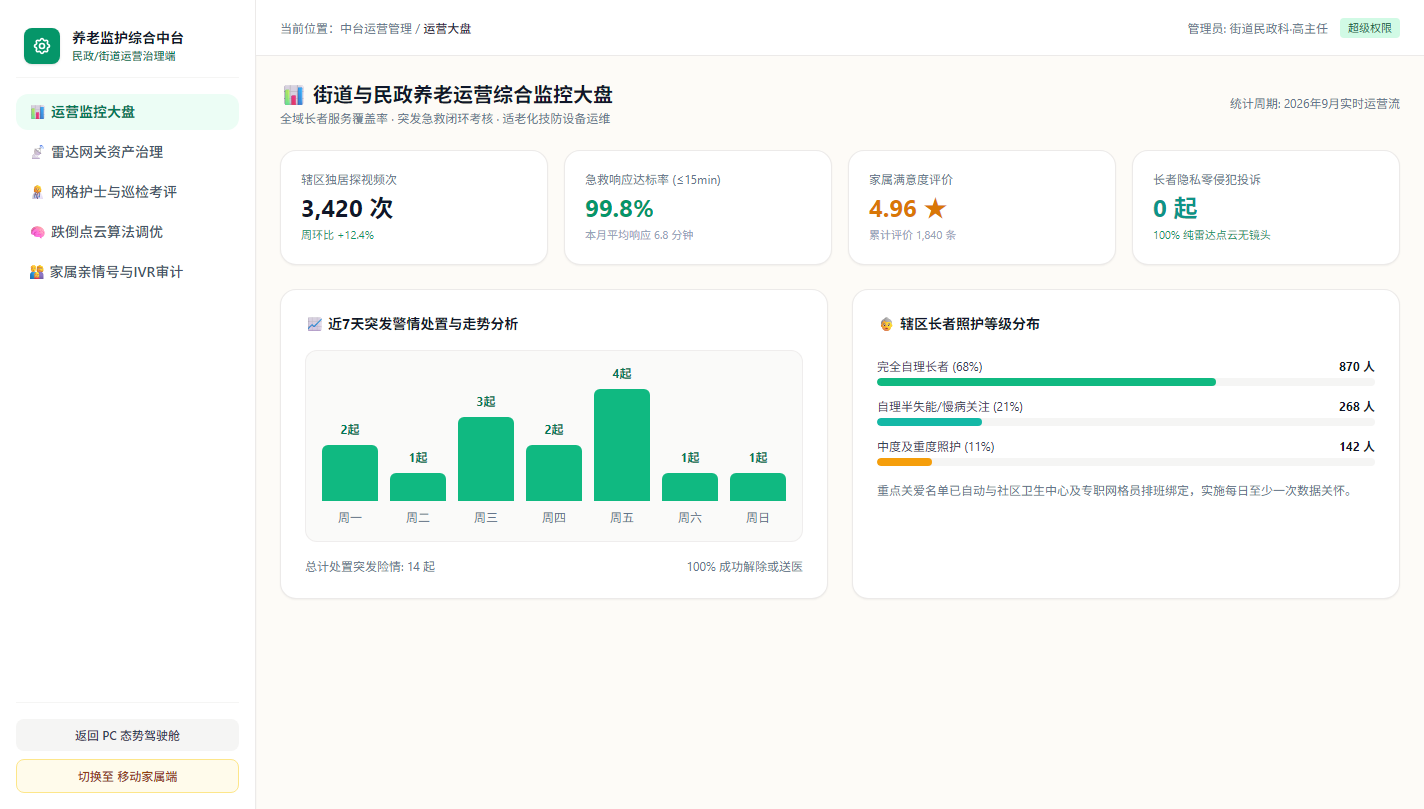
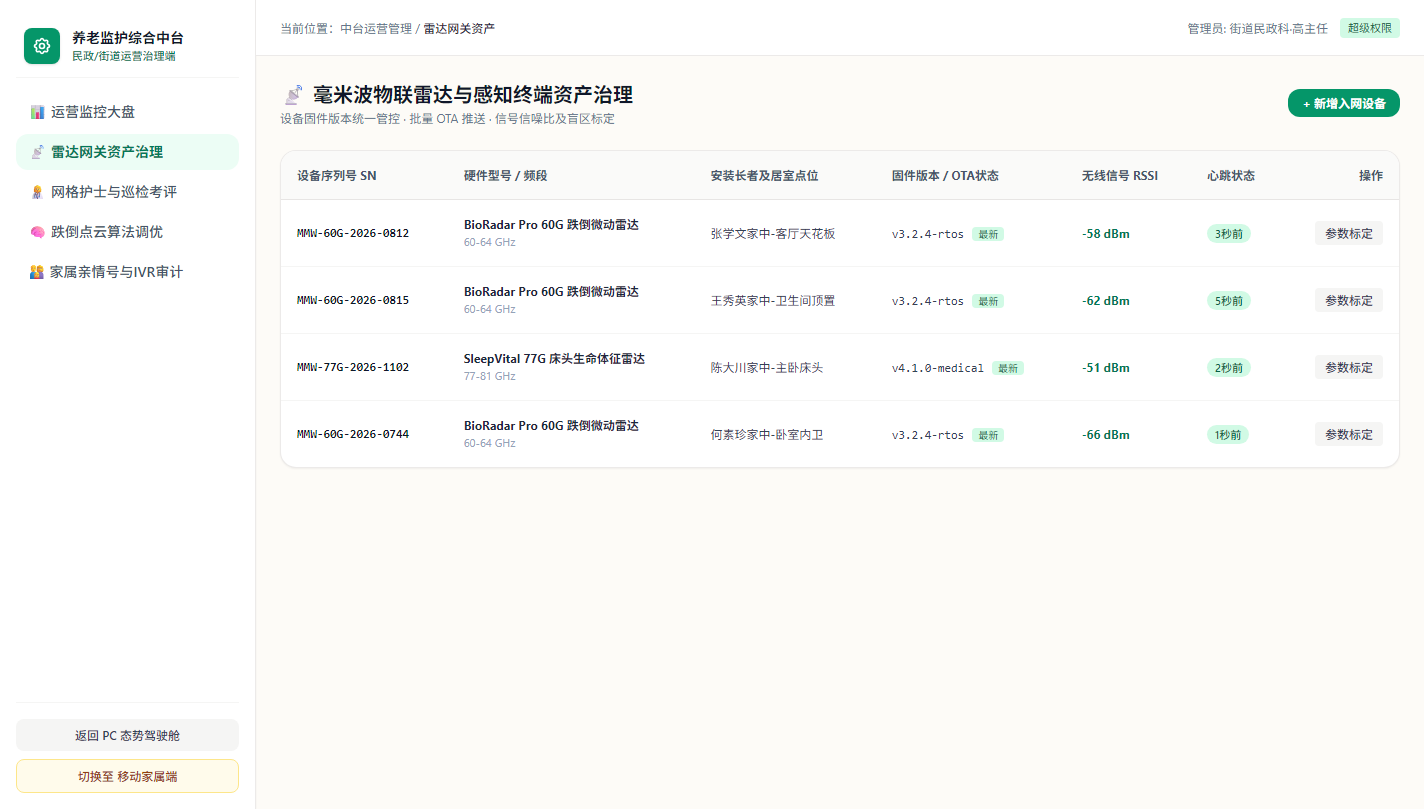
❓ 核心业务与技术架构高频 FAQ
答:绝不会。系统内置 RCS 雷达散射截面积与体积分数双重滤波算法。宠物与扫地机的体积分数通常小于 0.32m³,且垂直重心高度低于 0.45m,算法判定层直接滤除低矮杂波,唯有人身躯干从直立高度(>1.2m)发生 > -1.85 m/s 的骤降并在地面持续静止才会判定为 P0 跌倒。
答:全套方案完全摒弃任何光学感光元件(无摄像头、无红外成像),物理底层仅发射 60GHz/77GHz 的毫米波射频电磁信号,采集并重构离散的空间点云坐标矢量。即便在卧房和卫生间,长者也无需担心隐私泄露,具有天然的适老化心理认同感。
答:雷达终端内置 4G Cat.1 / LoRa 双模无线通信模块与应急备用锂电池,断电时自动平滑切换,可持续供电运转 18 小时以上,并立即向云端上报“主电脱扣离线告警”,确保生命监护通道全天候不间断。
答:系统构建了“毫秒级 IVR 外呼通道 + 网格 GIS LBS 就近自动指派 + 室内广播应急应答 + 120 急救专线分流”的多轨并行调度机制。当跌倒发生后,系统首先触发 15 秒室内广播,无应答则自动以最高并发呼通家属与最近的片区网格护士,平均到达时间实测仅 6.8 分钟。
📥 完整项目工程源码与文档资源下载
本套源码包含:三端高保真全套源码 (PC驾驶舱 + Admin运营中台 + Mobile小程序)、完整 PRD.md 需求规格说明书、15张全套高清实机截图、毫米波雷达接入与调度核心算法实现。
