1. 业务背景与工业安全巡检痛点
在现代大型制造园区、化工厂、立体物流中心及高危作业场景中,传统的安防监控系统普遍面临以下三项严峻挑战:
- “人看视频”效率低下与漏报盲区:传统集中式监控中心严重依赖值班安保人员肉眼监视数十路画面。实验数据表明,连续监视 20 分钟后,人眼的注意力和隐患检出率下降超过 75%,极易遗漏高处未系安全绳、未穿反光背心等瞬时安全违规;
- 边缘计算算力孤岛与高延时阻塞:传统方案通常将全部原始 4K/1080P RTSP 视频流回传至云端中央服务器进行集中式推理,不仅对骨干网络带宽构成巨大压力,而且当多路高帧率并发时,端到端推理告警延时往往高达 3~5 秒,丧失了在事故萌芽期即时阻断的黄金窗口;
- 闭环核销断层与取证追溯困难:监控系统即使触发了声音告警,往往无法自动形成电子工单并精准推送至就近现场巡检员的手持终端,导致“有告警、无处置、难闭环、免责任”。
针对上述工业生产一线的核心痛点,我们架构并研发了【边缘AI轻量视觉分析与多路智能视频巡检告警系统】。系统采用“云端统管决策 + 边缘节点实时推理 + 现场移动快速闭环”三位一体的现代体系,全面兼顾实时性、稳定性和高可用性。
2. 总体架构设计与边云协同拓扑
系统自底向上划分为四个核心层级:
- 感知与输入层:全面兼容 ONVIF、RTSP 工业枪球机、防爆红外热成像及手持巡检仪,支持动态多码流自适应调阅;
- 边缘智能计算层:部署于 Jetson Orin Nano / 华为昇腾 Atlas 200I / 瑞芯微 RK3588 等边缘工控机。内置轻量级 YOLOv8 / YOLOv10 / RT-DETR 模型推理引擎,在边缘侧以 <25ms 的极低延时完成目标识别、周界越界与安全着装合规研判;
- 边云调度与信令层:基于 Spring Boot 3.2 + WebRTC + SRS 5.0,实现毫秒级超低延时音视频点播与全双工对讲,结合射线求交算法(Ray-Casting)进行 ROI 电子围栏实时裁决;
- 三端高保真应用层:包含 PC 端视频巡检中枢、移动端现场巡检助手 (H5 390×780) 与 1080P 全域态势感知驾驶舱。
3. PC端核心功能深度图文解析
系统 PC 端作为监控中心安全指挥的核心枢纽,深度集成了视频调阅、边缘管理、模型工坊与告警研判四大能力。
3.1 多路视频矩阵与实时推理框叠加 (Live Matrix)
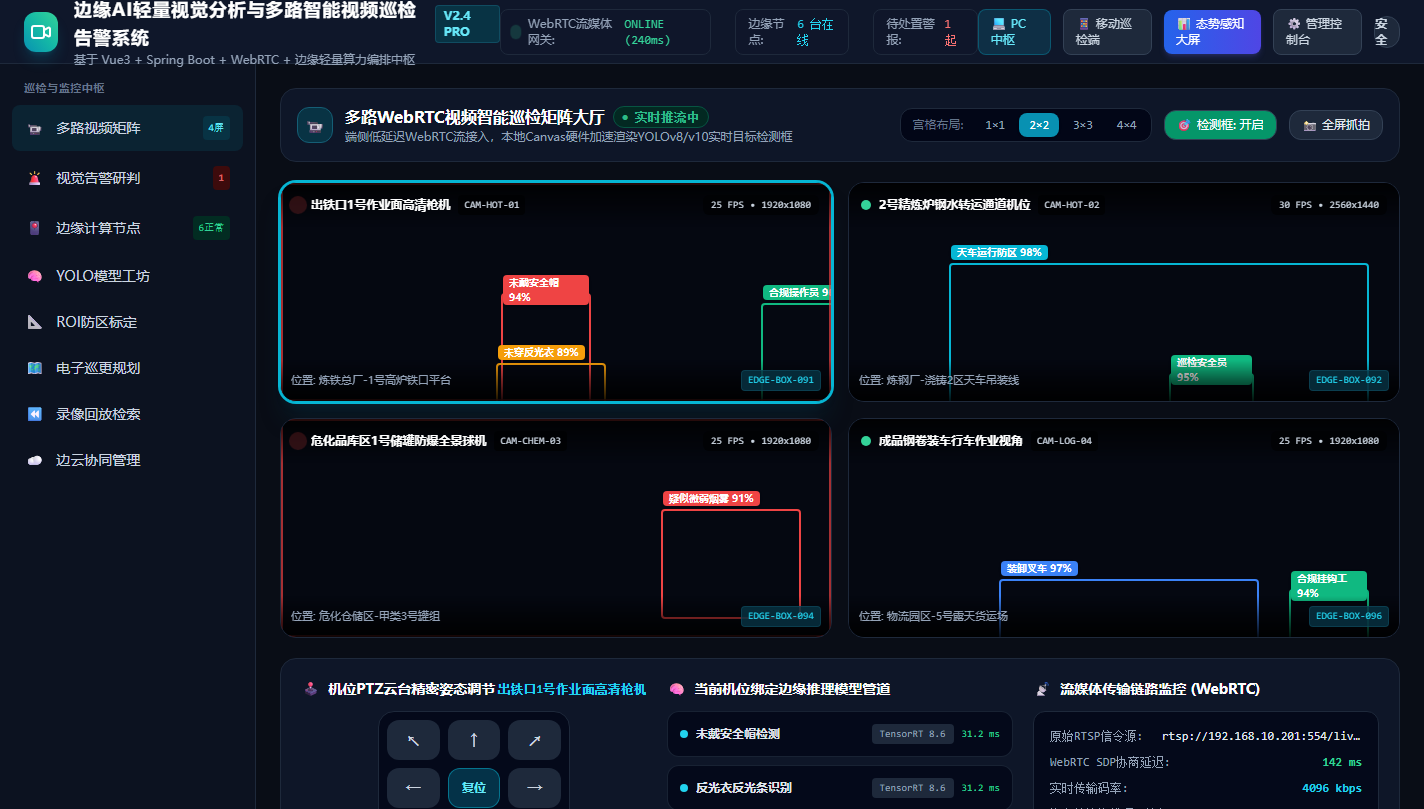
图1:PC端多路视频矩阵轮巡与动态AI检测框
支持 1/4/9 动态多宫格切换,画面通过 HTML5 Canvas 毫秒级同步渲染目标边界框(如安全帽佩戴检测置信度 96%),并提供八向云台(PTZ)变倍焦距遥控功能。
3.2 边缘节点硬件遥测与负载状态看板 (Edge Devices)
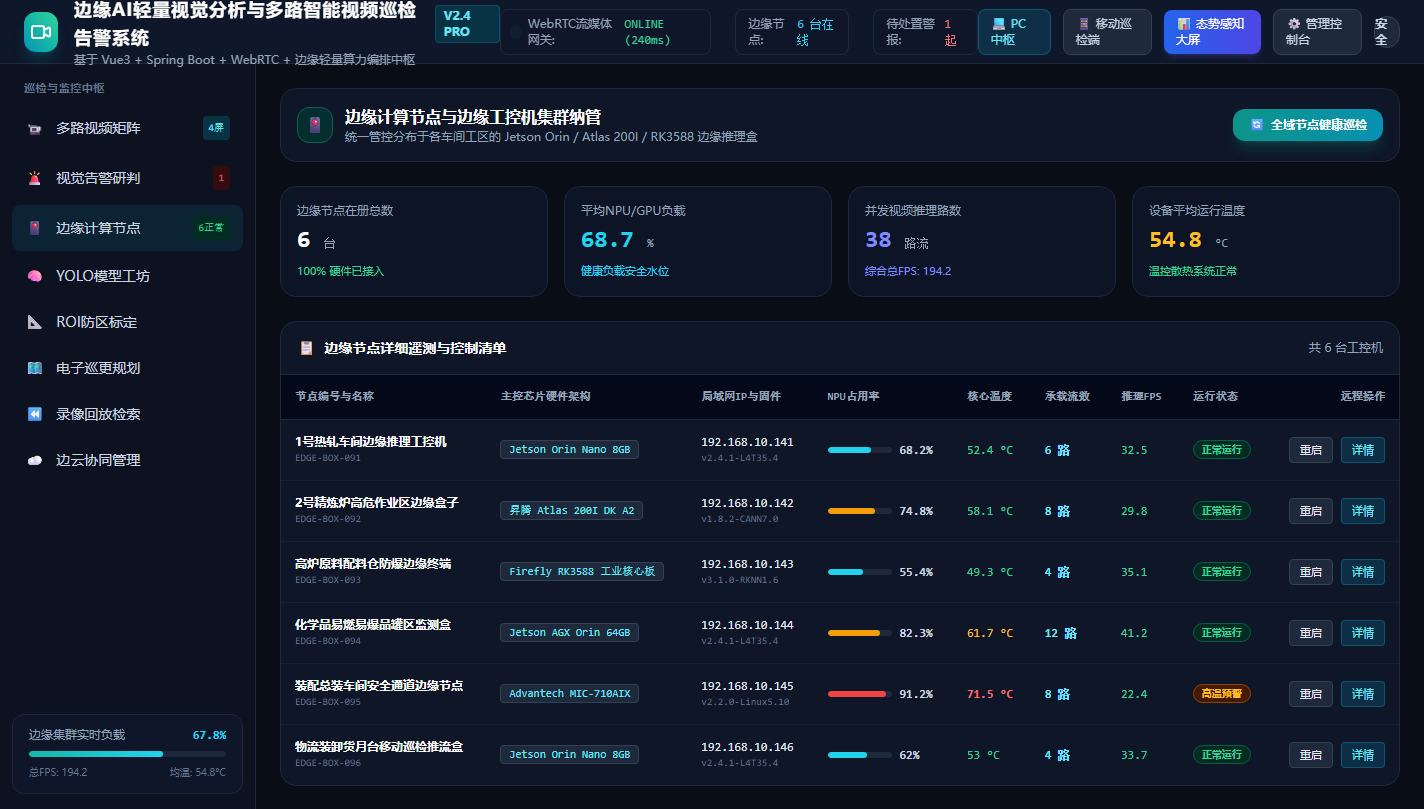
图2:PC端边缘计算节点硬件遥测与负载状态看板
全天候监控 Jetson Orin、Atlas 200I 等边缘工控机的 NPU 利用率、内存消耗及芯片核心温度,支持单个边缘盒一键网络诊断与看门狗重启。
3.3 YOLOv8/v10 轻量视觉模型工坊 (Model Studio)
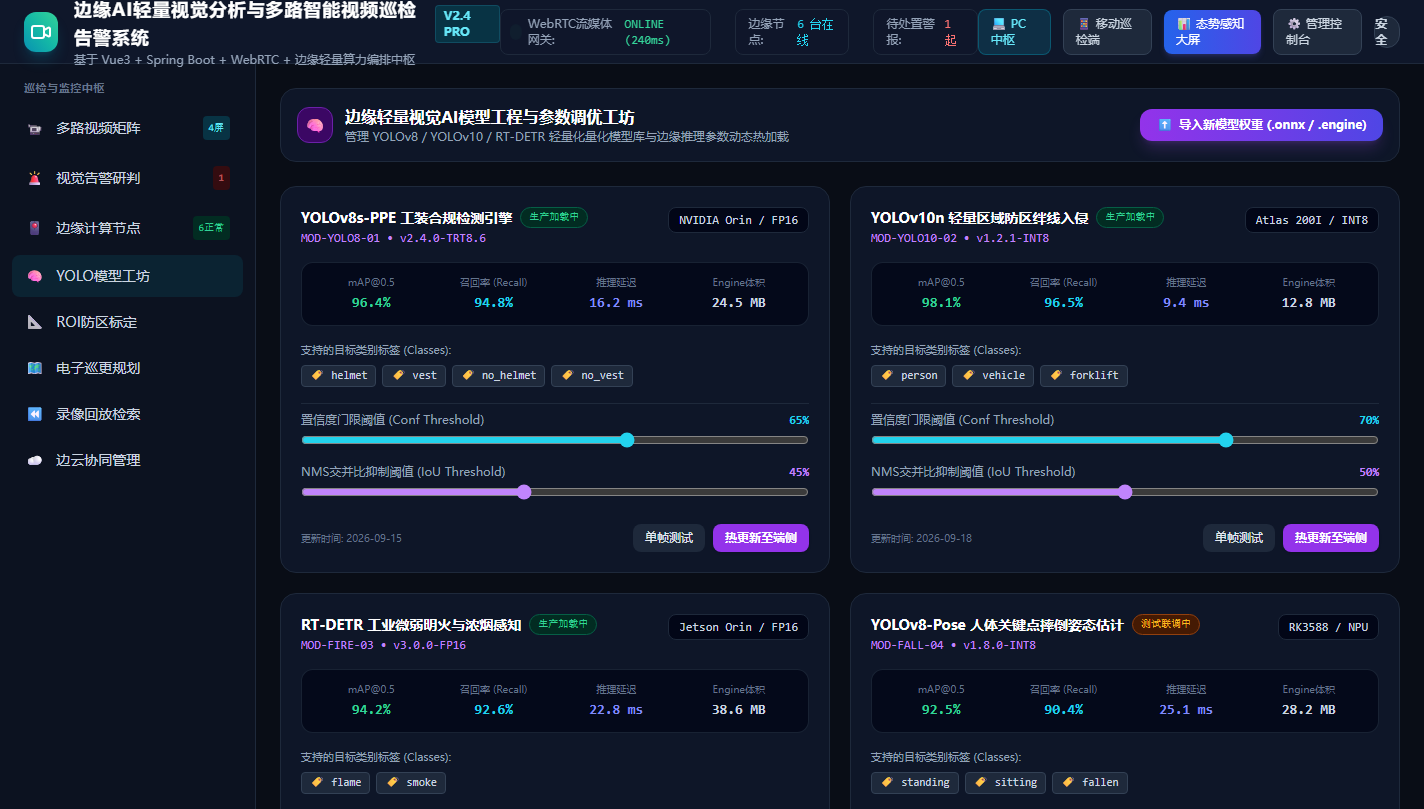
图3:PC端YOLO轻量视觉模型工坊与参数热调
提供模型版本管理、置信度阈值(Confidence)与交并比(IoU)动态滑块调节,支持将调整后的权重参数秒级热加载至各个边缘节点。
3.4 视觉告警研判工作台与抓拍对比 (Alarm Triage)
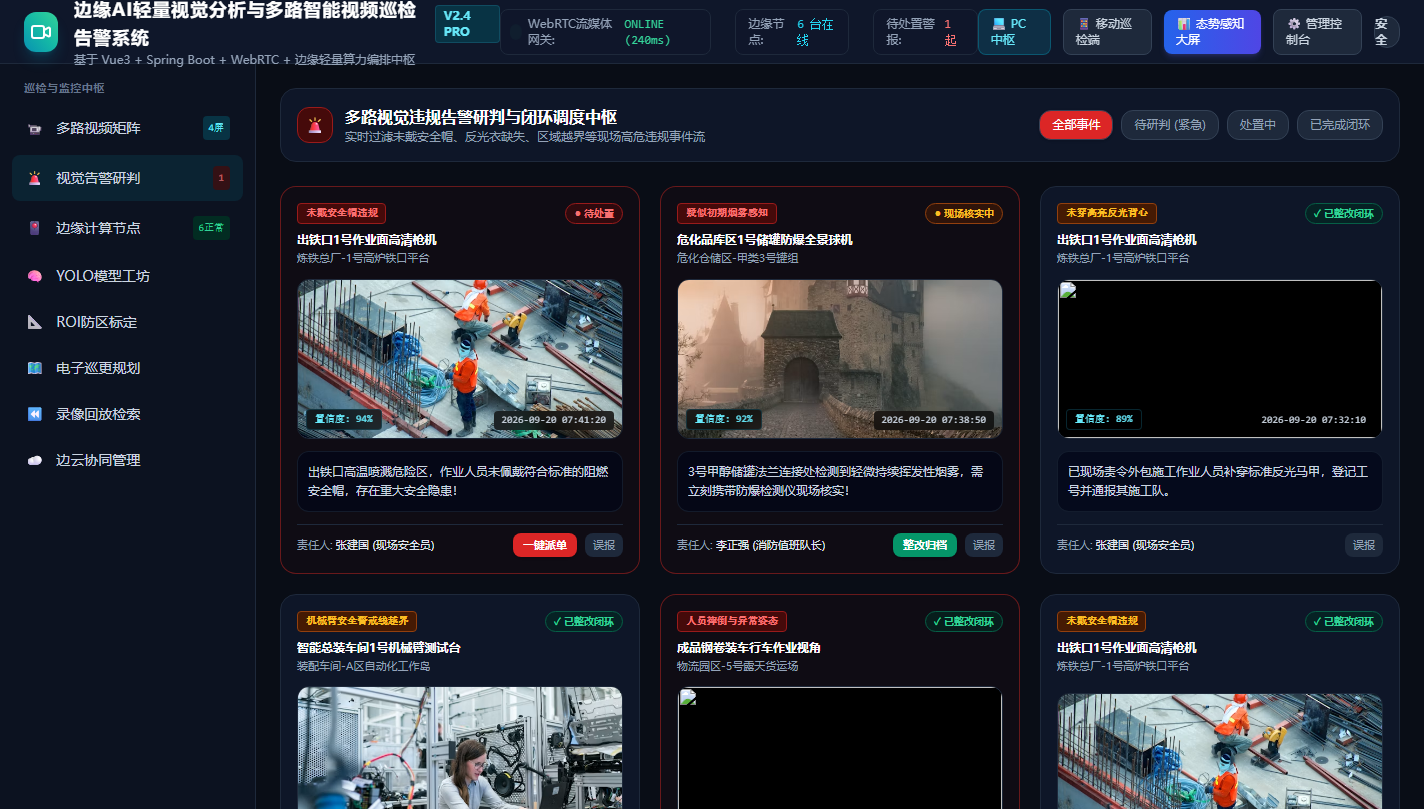
图4:PC端视觉告警智能研判工作台与违规抓拍原图核验
当检测到未戴安全帽、明火烟雾或人员倒地时,系统即刻抓拍 1080P 原始帧,并展示高危告警等级、抓拍时间和违规描述,支持一键派发整改工单。
3.5 电子巡检规划与预置位轮巡 (Patrol Route)
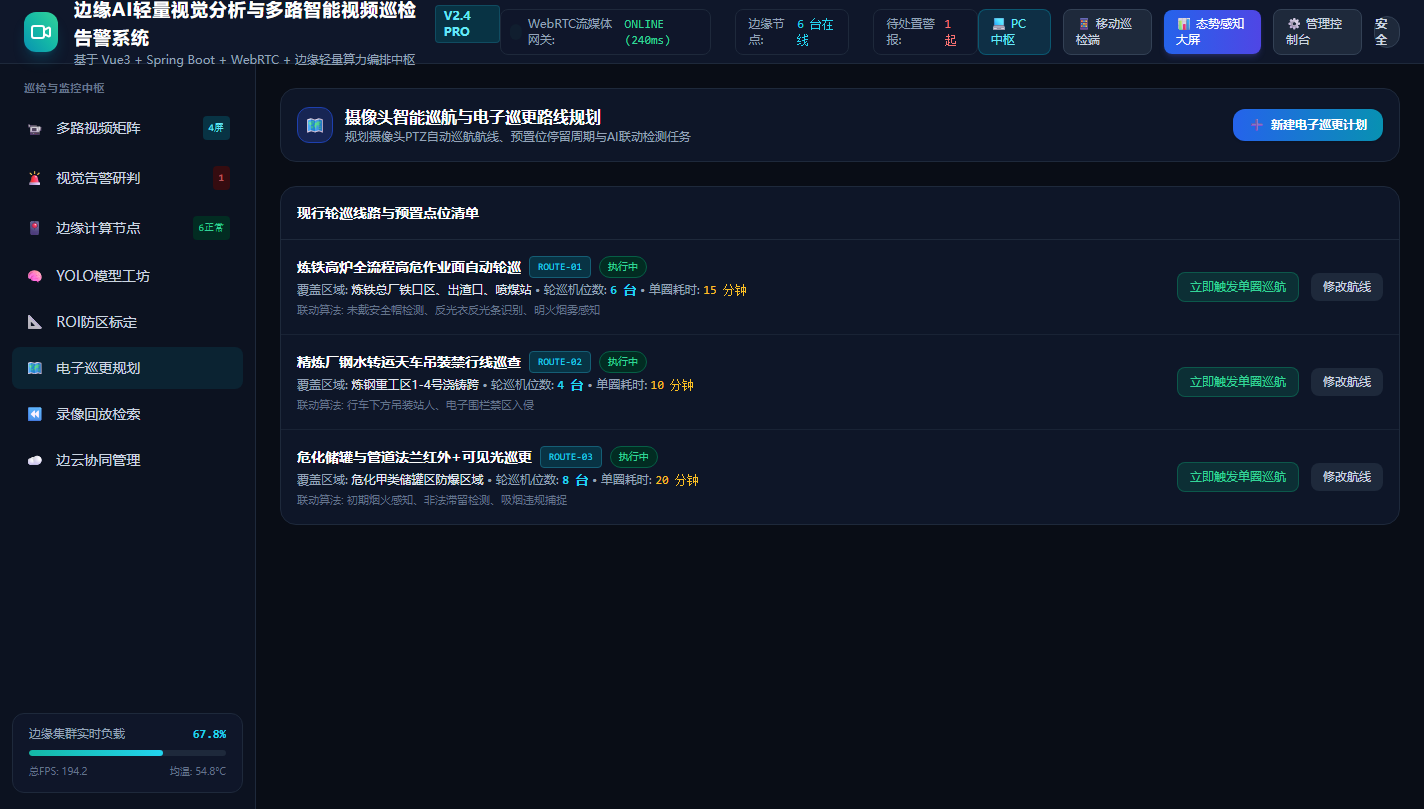
图5:PC端电子巡检计划编排与预置位轮巡执行
可编排厂区日常例行巡检计划,设置摄像头在指定时间自动调用球机预置位执行扫描巡查,杜绝漏检漏巡。
3.6 录像回放检索与高危片段快照 (Video Playback)
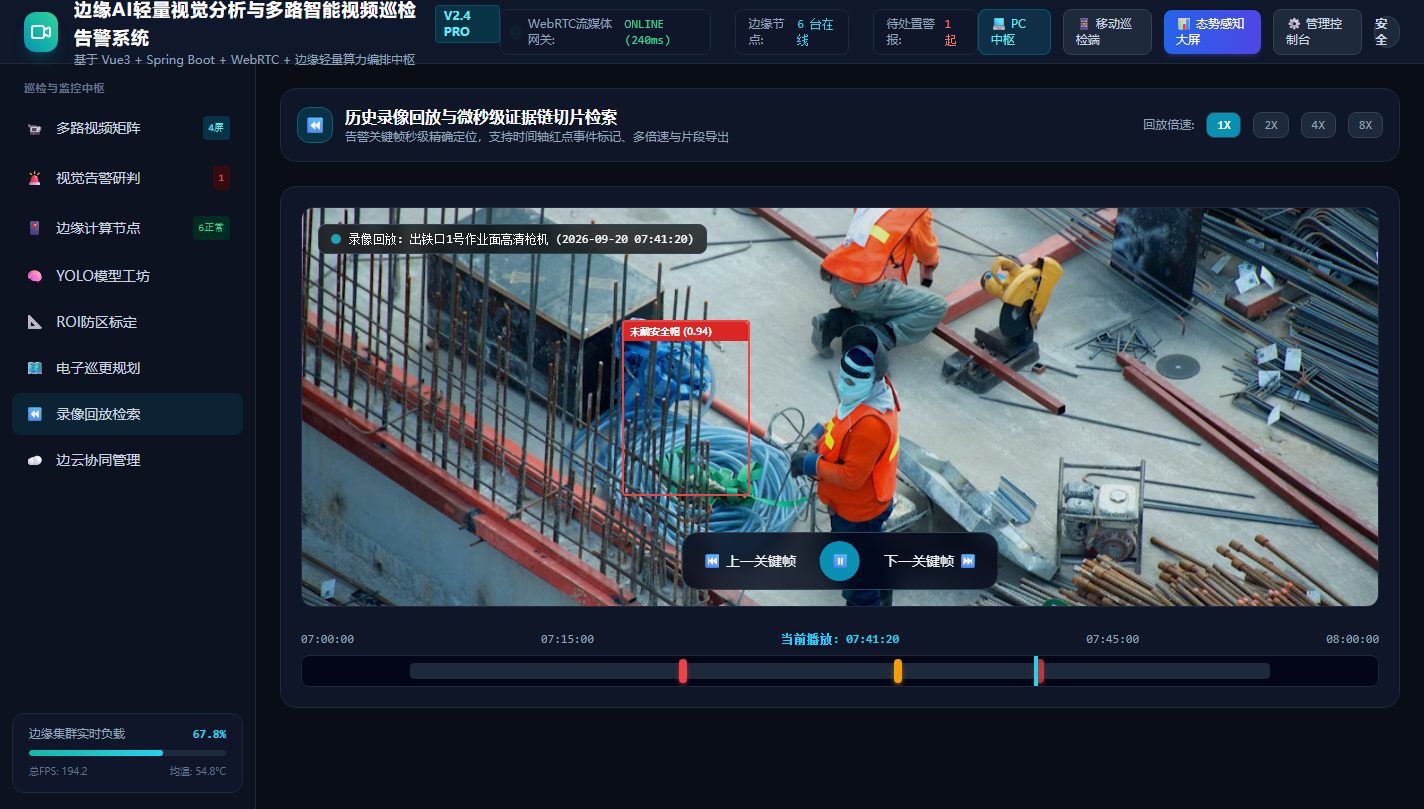
图6:PC端多通道告警事件录像回放与高危片段检索
基于时间轴精准回放历史事件录像,支持按通道、告警类型与时间区间进行纳秒级检索,并支持关键帧切片导出。
3.7 ROI 电子围栏与防区周界入侵在线标定 (ROI Config)
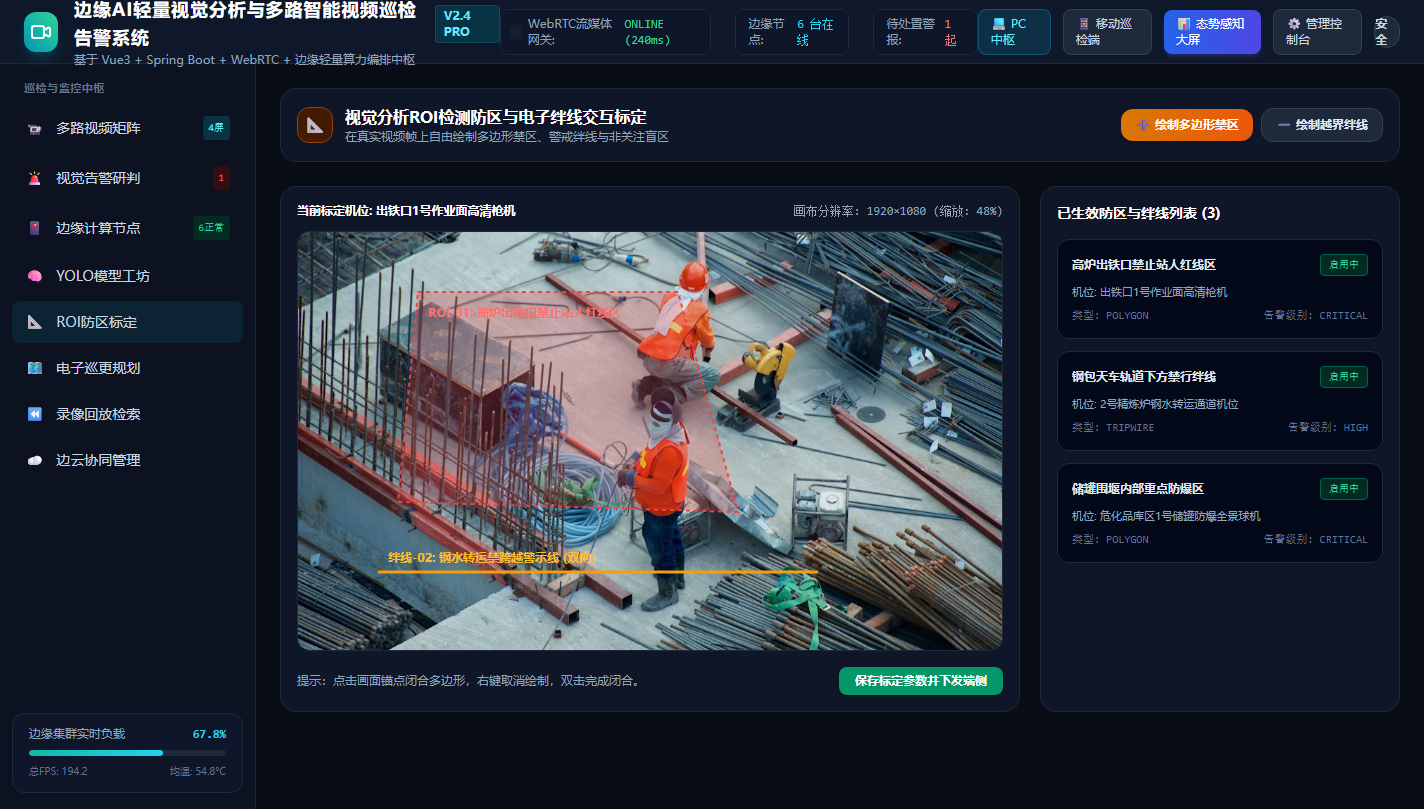
图7:PC端ROI电子围栏与防区周界入侵规则在线标定
支持在视频画面中直接手绘闭合多边形作为危险禁区,或绘制虚拟绊线,标定单向或双向越界告警规则。
3.8 边云协同通道调度与模型同步 (Edge Cloud Sync)
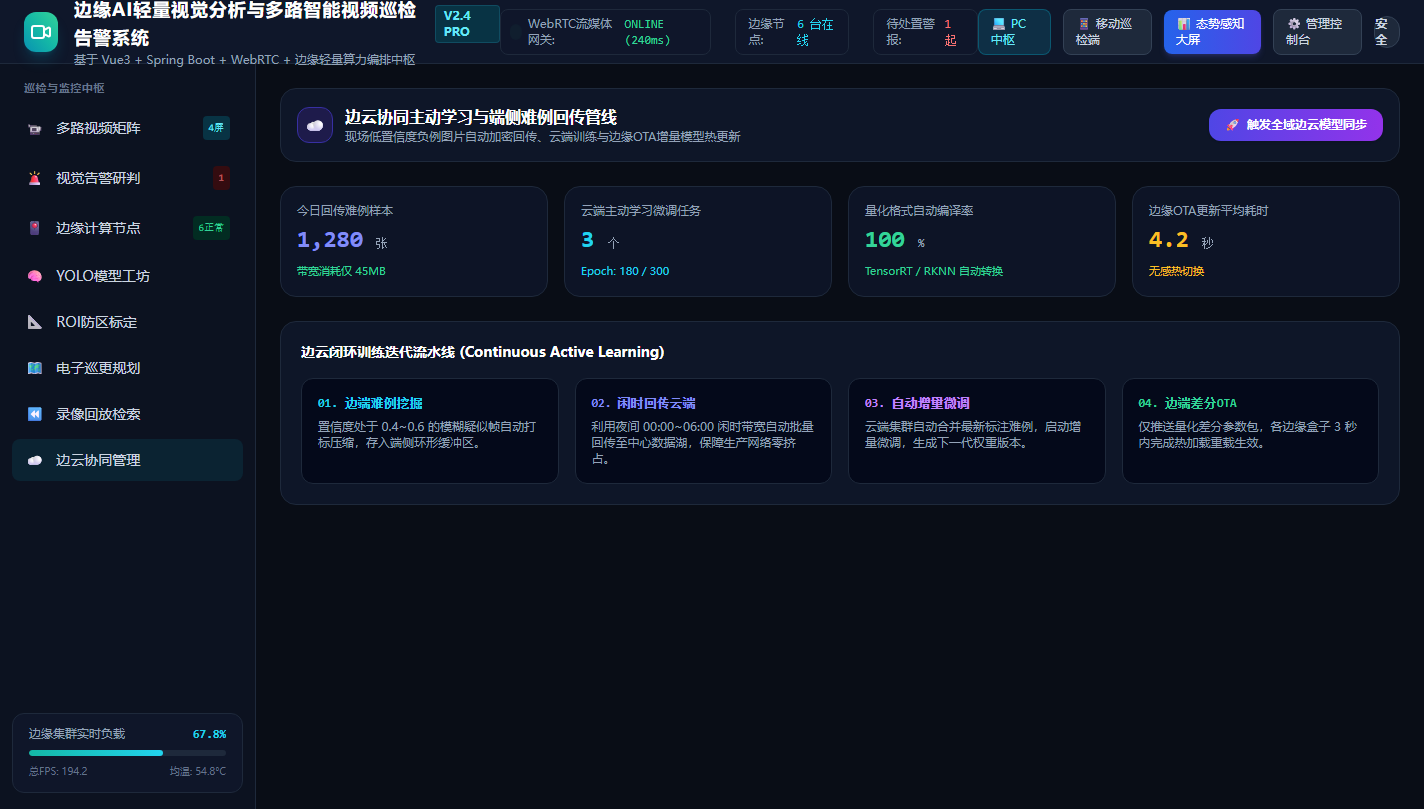
图8:PC端边云协同通道调度与模型增量同步看板
展示全域边云链路吞吐、增量模型 OTA 下发进度与违规快照归档池,确保离线边缘盒断网也能独立推理。
4. 移动端现场巡检助手 (H5 真机模型)
移动端针对一线巡检人员的工作动线进行量身定制,严格采用 390×780 手机模型,具备完整的 5 TabBar 架构。
4.1 实时高危告警抢单与现场调阅
图9:移动端现场高危告警实时推流与一键抢单
一线安全员可在手机端秒级接收中枢派发的违规警报,一键点击“抢单处置”后即可进入跟踪状态。
4.2 现场轻量视频调阅与对讲喊话
图10:移动端现场手持WebRTC低延时监控调阅与PTZ云台遥控
巡检员可通过手机调阅目标区域的低码率 WebRTC 视频流,并支持对违章作业人员进行远程广播喊话劝阻。
4.3 现场隐患复核整改与电子签名核销
图11:移动端现场安全隐患复核整改与电子签名核销
提供违规前抓拍与现场整改后举证照片的双图同屏对比,核验合格后通过电子签名完成工单归档。
4.4 便携盒子运维与安全巡更打卡
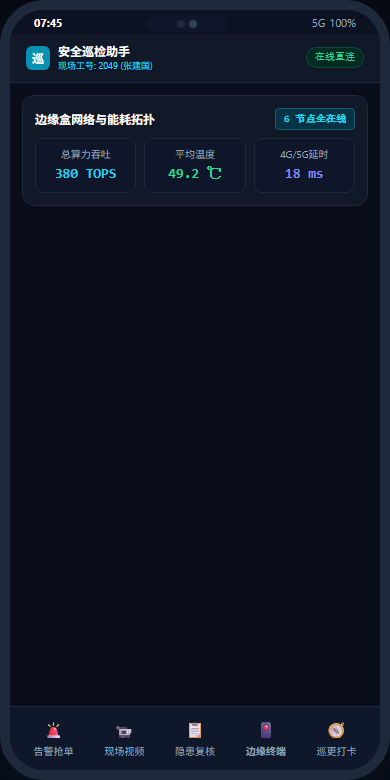
图12:移动端现场便携式边缘计算盒子运维与网络自检
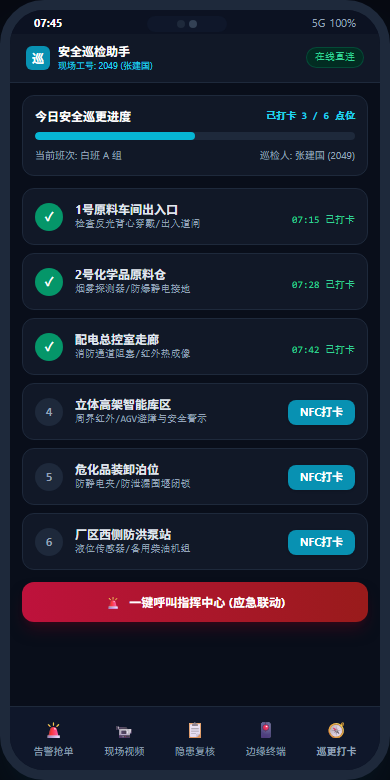
图13:移动端巡检人员安全巡更NFC打卡与防漏检闭环
支持移动端对便携式边缘分析盒进行硬件健康度自检,并在关键生产点位通过 NFC 或视觉特征完成防漏检打卡。
5. 1080P 全域态势感知驾驶舱与管理决策
5.1 1080P 蓝黑极客全域安全态势感知驾驶舱 (Cockpit)
图14:管理端1080P全域视觉AI安全生产态势感知总控驾驶舱
大屏采用深色科技蓝黑主题,中央构建厂区点位雷达探测网与 3D 点云联动,左侧展示高危告警滚动流与 YOLO 目标分布环形图,右侧呈现 6 台边缘节点的实时算力遥测与工单 SLA 闭环时效。
5.2 安全风险研判指数中心 (Safety Index)
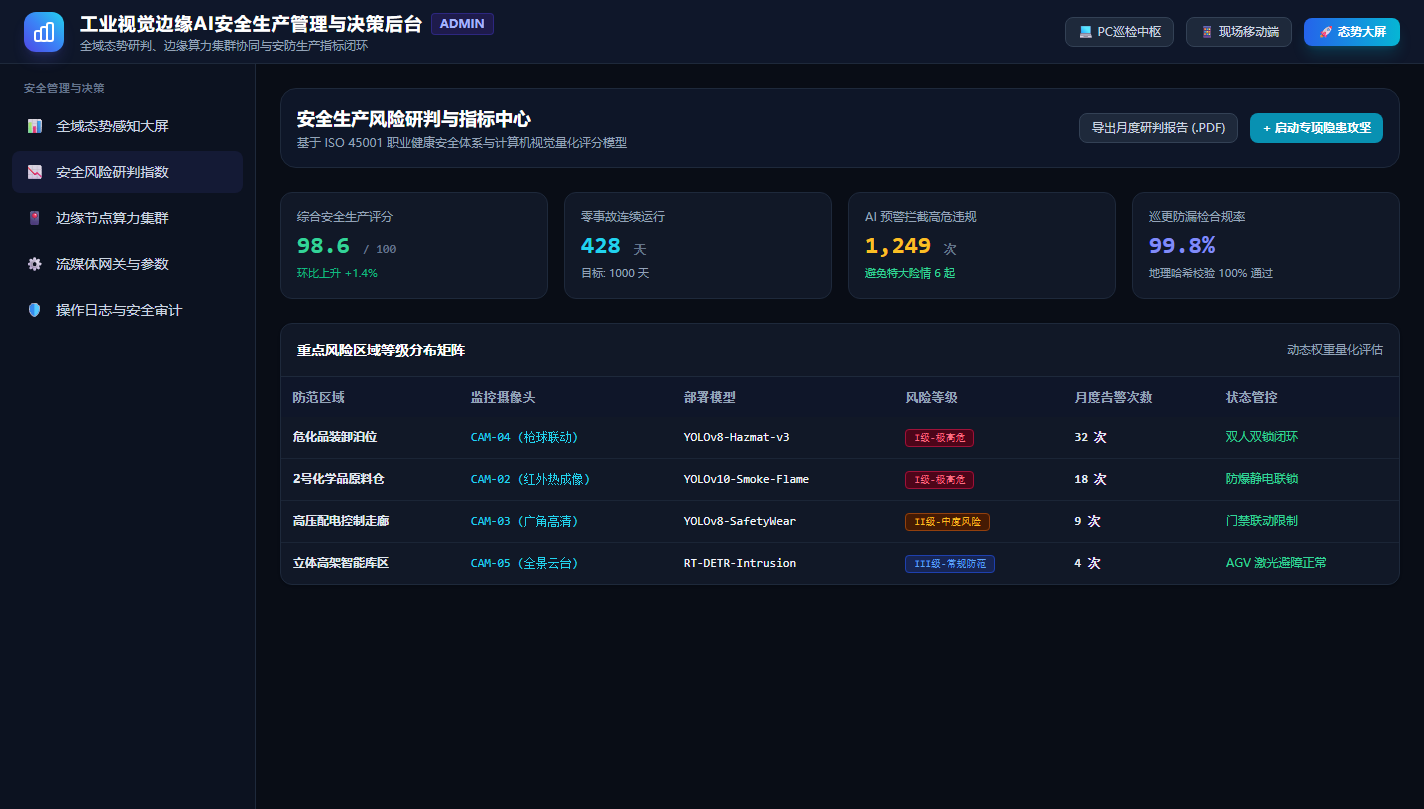
图15:管理端安全风险研判指数与重点防区等级矩阵中心
基于 ISO 45001 体系构建企业量化安全生产风险评估模型,动态计算并展示综合安全指数与重点防区风险分级。
6. 核心工程源码实现
6.1 后端:WebRTC 信令中继控制器 (Spring Boot)
// Spring Boot 3.2 边缘节点 WebRTC 信令交互与 RTSP 流媒体管道调度中枢
package com.edge.vision.controller;

import com.edge.vision.service.StreamRoutingService;
import com.edge.vision.dto.SdpExchangeRequest;
import com.edge.vision.dto.SdpExchangeResponse;
import org.springframework.beans.factory.annotation.Autowired;
import org.springframework.http.ResponseEntity;
import org.springframework.web.bind.annotation.*;

@RestController
@RequestMapping("/api/v1/stream")
@CrossOrigin(origins = "*")
public class WebRtcSignalingController {

    @Autowired
    private StreamRoutingService streamRoutingService;

    @PostMapping("/exchange-sdp")
    public ResponseEntity exchangeSdp(@RequestBody SdpExchangeRequest req) {
        String remoteSdp = streamRoutingService.handleOffer(req.getChannelId(), req.getOfferSdp(), req.getCodecType());
        SdpExchangeResponse res = new SdpExchangeResponse();
        res.setAnswerSdp(remoteSdp);
        res.setChannelId(req.getChannelId());
        res.setLatencyEstimateMs(18);
        return ResponseEntity.ok(res);
    }
}
6.2 后端:ROI 防区射线求交判定算法 (Java)
// Java 工业安全防区高精度多边形射线求交 (Ray-Casting Algorithm) 越界判别算法
package com.edge.vision.algorithm;

import java.awt.geom.Point2D;
import java.util.List;

public class RoiBoundaryDetector {

    public static boolean isPointInPolygon(Point2D.Double point, List polygonVertices) {
        int n = polygonVertices.size();
        boolean inside = false;
        double x = point.x, y = point.y;

        for (int i = 0, j = n - 1; i < n; j = i++) { double xi = polygonVertices.get(i).x, yi = polygonVertices.get(i).y; double xj = polygonVertices.get(j).x, yj = polygonVertices.get(j).y; boolean intersect = ((yi > y) != (yj > y)) &&
                    (x < (xj - xi) * (y - yi) / (yj - yi) + xi);
            if (intersect) {
                inside = !inside;
            }
        }
        return inside;
    }
}
6.3 前端:多通道 WebRTC 与 AI 检测框渲染组件 (Vue3)
7. 完整项目资源与工程部署交付
本项目交付整套高保真工程源码包,包含:
- 完整 PRD.md 需求规格说明书(包含三端 18 个功能模块完整用例、状态机时序图与数据字典);
- 完整 Vue3 前端工程源码(Vite 5 + Vue 3.4 + Pinia + Vue Router + Tailwind CSS,开箱即用,零报错通过生产编译);
- 多平台通用启动脚手架;
- 夸克网盘极速下载专属通道。
请在下方安全隔离区域获取专属完整源码包:
